Mid-360L| Livox
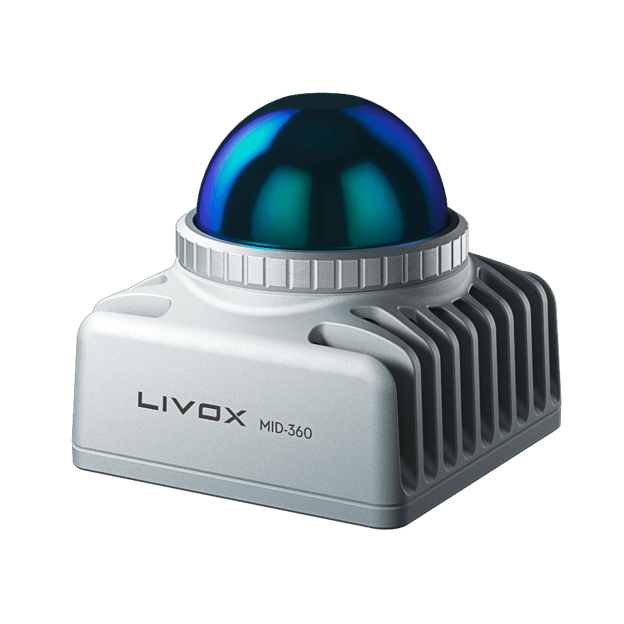
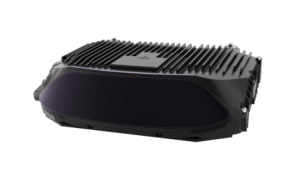
Mid-360Lは低消費電力・軽量設計・コスト効率に優れた360°3D LiDARです。
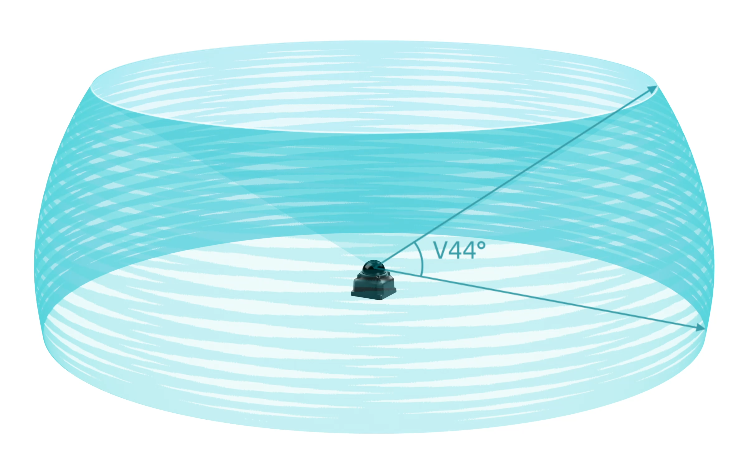
通常動作時の消費電力4.2 W、重量245 gのコンパクトな筐体に、水平360°・垂直44°(−10°~34°)の広視野角と毎秒10万ポイントの点群取得性能を備えています。清掃ロボット、芝刈りロボット、AMRなどへの組み込みに加え、ロボットの量産や大規模導入も想定したモデルです。
本製品は、Livox SDK 2を利用した点群データの取得に対応しています。取得したデータは、独自のアプリケーションやアルゴリズムの開発に活用でき、ROS/ROS 2環境では、Mid-360Lに対応したLivox ROS Driver 2も利用可能です。開発ツールについてはLivox SDKをご参照ください。
他モデル Mid-360S/Mid-360 との違いはこちら
- 検知範囲(@ 100 klx)
45 m(反射率10%、代表値)100 m(カットオフ距離) - FOV
水平360°×垂直44°(−10°~34°) - ポイントレート(ファーストリターン)
10万 ポイント/秒 - 近接ブラインドゾーン
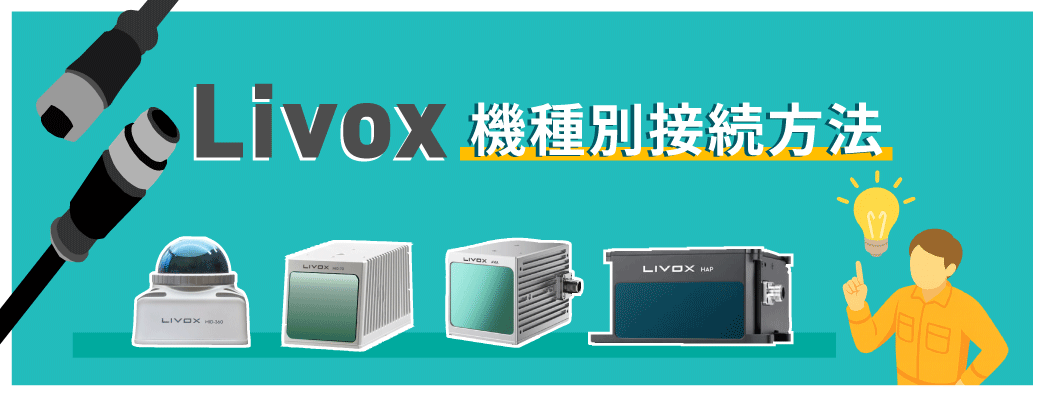
0.1 m - 幅 × 奥行 × 高さ
65 × 65 × 63 mm - 重量
245 g - 主な用途
清掃ロボット、芝刈りロボット、AMRなど
※Mid-360Lは発売時期が延期となり、現在新たな発売時期は未定です。(2026年10月23日現在)
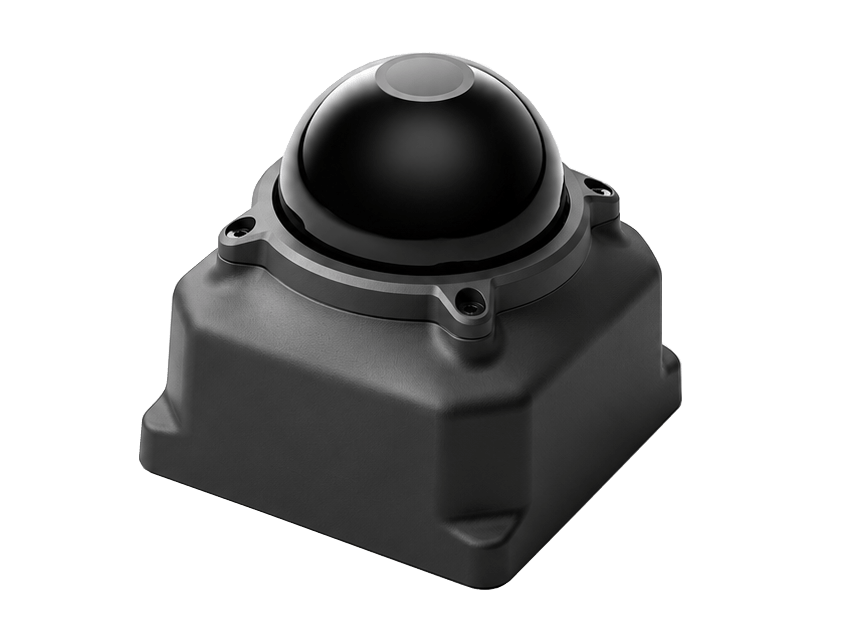
※発売開始時期未定
光響はLivoxの正規代理店のためメーカー定価よりお求めになりやすい価格をご案内できます。
Livox GitHub
3Dマッピング、SLAM [自己位置推定]、検知など、さまざまなサンプルプログラムが公開中
LiDAR デモ機・レンタル機
Livox機種別接続方法について
Mid-360を含む、Livox各機種ごとの電源接続方法やPCへの接続方法を説明しています。接続方法でお困りの際はぜひこちらからご確認ください!
Mid-360L 仕様
仕様表
| モデル | Mid-360L |
|---|---|
| レーザー波長 | 905 nm |
| レーザーの安全性¹ | クラス 1 (IEC60825-1:2014) (Eye Safety) |
| 検知範囲 (@ 100 klx) | 45 m @ 反射率 10% 100 m(カットオフ距離) |
| 近接ブラインドゾーン² | 0.1 m |
| FOV | 水平: 360°、垂直: -10°~34° |
| 測距精度³ (1σ) | ≤ 3 cm ⁴ (@ 10 m) ≤ 5 cm ⁵ (@ 0.2 m) |
| 角度精度(1σ) | <0.3º |
| ポイントレート | 100,000 ポイント/秒 (ファーストリターン) |
| フレームレート | 10 Hz(代表値) |
| データポート | 100BASE-TX イーサネット |
| データ同期 | IEEE 1588-2008 (PTPv2)、GPS |
| 干渉防止機能 | 対応 |
| 誤警報率 (@ 100 klx) ⁶ | <0.01% |
| IMU | 内蔵 IMU モデル: ICM40609 |
| 動作温度 | -4°F~149°F (-20℃~65℃)⁷ |
| IP保護等級 | IP67 |
| 消費電力(通常動作時) | 4.2 W ⁸ |
| Motor Slow Mode⁹ | ‐ |
| 電源電圧範囲 | DC 12~27 V |
| 寸法(W×D×H) コネクターの突起部を除く |
65 × 65 × 63 mm |
| 重量 | 245 g |
注)
[1] Mid-360Lの内蔵レーザーの発散角は9°(水平)×22°(垂直)です。内蔵レーザーの最大出力は65 Wを超える場合があります。レーザーによるけがを避けるため、Mid-360Lは絶対に分解しないでください。
[2] 本体から0.1~0.2 mの範囲にある対象物の点群データを取得できます。ただし、この範囲での検出精度は保証されないため、データは参考値としてご利用ください。
[3] 検知範囲内で異なる反射率を持つ物体を検出する場合、特定の位置における点群データの精度がわずかに低下する可能性があります。
[4] Mid-360Lから10 mの距離にある反射率80%の対象物を25℃の環境下でテストを実施しました。
[5] Mid-360Lから0.2 m離れた反射率80%の対象物を、25℃の環境下でテストを実施しました。Mid-360Lから0.1~1 mの範囲内にある対象物については、反射率が低いものや薄くて小さいものは、検出効果は保証できません。これらの物体には、黒色のフォーム、水面、研磨されたもの、マット仕上げの物体、細い線などが含まれますが、これらに限定されるものではありません。
[6] 25℃のテスト環境下で、100 klxの迷光によって発生するノイズの誤警報率。
[7] Mid-360Lの性能は、高温または低温環境、強い振動や濃霧のある環境などではわずかに低下する可能性があります。また、高温下で長時間動作させると性能に悪影響を及ぼし、製品の永久的な損傷につながる場合があります。シェルの温度が80℃を超えないように、余分の放熱対策を施すことを推奨します。高温になると高温保護機構が作動し、Mid-360Lが警告を発します。Mid-360Lは、過熱になった場合に自動的に運転を停止します。
[8] Mid-360Lは0~35 ℃での起動時に約14 W(約1秒)となります。電源設計時はこれらの値を考慮してください。起動時の値は参考値です。
[9] Motor Slow Modeは、図書館・病院などの静かな屋内環境での手持ち測量や、芝刈りロボット帰還時など、動作音・振動を抑えたい用途向けの設定です。Slowではポイントレートは変わらず、角度分解能のみ変化し、垂直方向のレーザーラインがやや少なく見える場合があります。
コネクターについて
| 製品名 | Mid-360L |
|---|---|
| コネクター突出寸法 | 7.81 mm |
| コネクター垂直位置 | 17.3 mm |
Viewer/SDKについて
Mid-360Lをご利用の際は、各機種に対応したLivox Viewer 2 / Livox SDK 2をご使用ください。ROS/ROS 2環境では、対象機種に対応したLivox ROS Driver 2をご利用ください。
※新機種に対応していない旧バージョンは使用しないでください。対応状況は、公式ダウンロードページおよび各ソフトウェアの変更履歴をご確認ください。
※今後のソフトウェア更新への対応を保証するものではありません
よくあるご質問
- Mid-360LはROS 2で使用できますか?
ーはい。ROS 2で利用可能です。 - Mid-360LとMid-360Sの機能上の違いは何ですか?
ーMid-360Sと比べて、Mid-360Lは低温起動時の加熱ロジックを最適化しており、デカルト座標系データ形式のみに対応しています。 - Mid-360LとMid-360/Mid-360Sの性能上の違いは何ですか?
ーMid-360Lは、コストを重視しつつ、要求水準が中程度のシナリオ向けに主に位置付けられています。Mid-360およびMid-360Sと比較すると、主な違いは等価ライン数、解像度、点頻度、垂直視野角にあります。さらに、高温環境の要件を満たすため、動作環境温度範囲が拡大されています。各製品の具体的なパラメータについては、公式サイトの製品スペックページを参照してください。 - Mid-360Lは従来のLivox製品のSDKおよびROSドライバーを使用できますか?
ーMid-360Lに対応したバージョンのLivox SDK 2およびLivox ROS Driver 2をご利用ください。Mid-360Lに対応していない旧バージョンは使用できません。
Mid-360参考動画
30秒解説 Livox Mid-360
Livox公式: Unlock 3D Potential
Livox公式: Smart Logistics Unleashed
Livox公式: High-Speed Navigation in Total Darkness
360°全周囲ウルトラワイド視野角
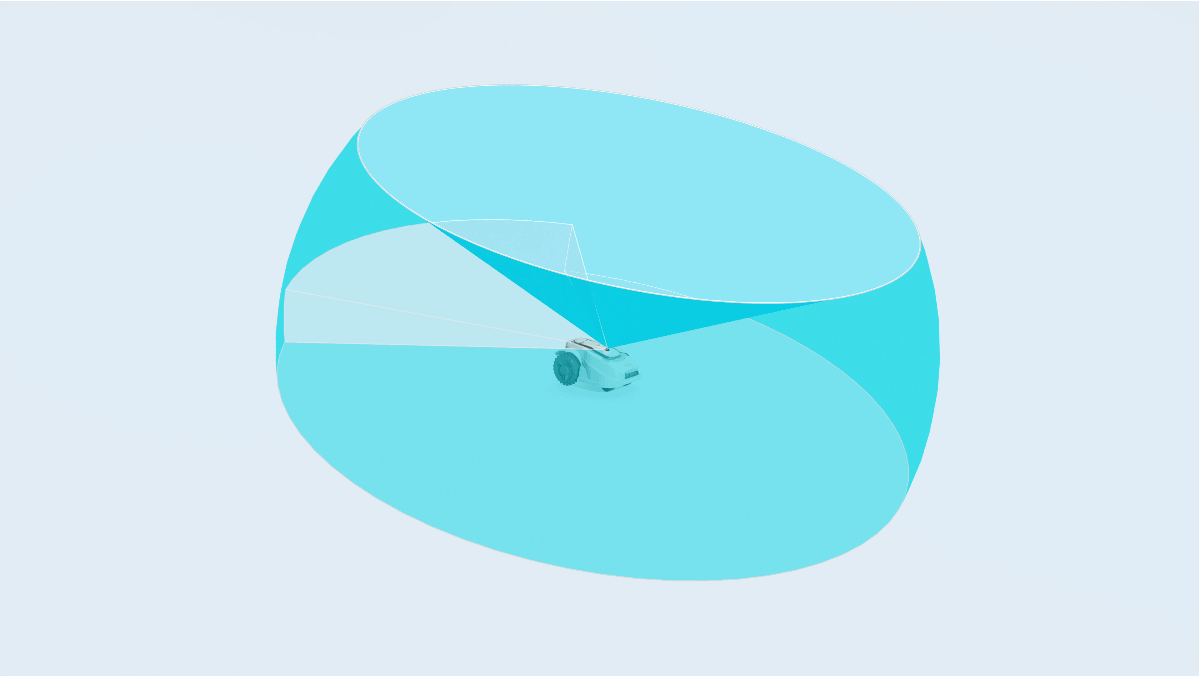
Mid-360Lは、Livox独自のハイブリッドソリッド技術を採用し、水平360°の視野で周囲を計測します。垂直視野角は44°で、移動ロボットの周囲認識や経路計画などに活用できる3D点群データを取得します。
ブラインドエリアは小さく、性能は大きく
近接ブラインドゾーン0.1 m
Mid-360Lは近距離の対象物を含む周囲の3D情報を取得できます。小型ボディを活かしロボットの周囲認識用途への組み込みを検討できます。
※0.1~0.2 mの範囲では点群を出力できますが、検出精度は保証されず参考データとなります。
実際の検知範囲は取付位置や周囲の遮蔽物にも左右されます。
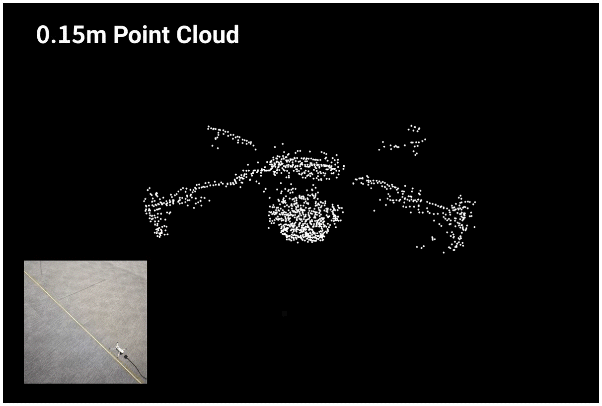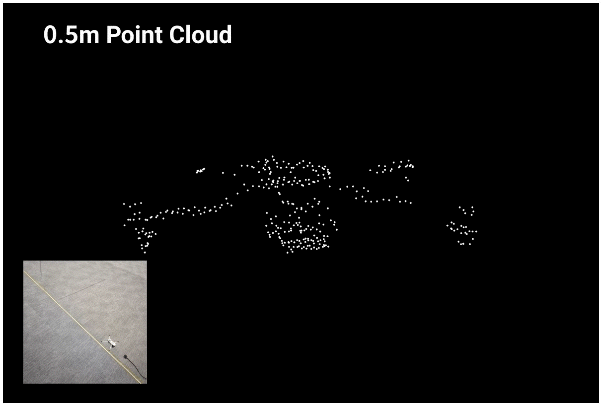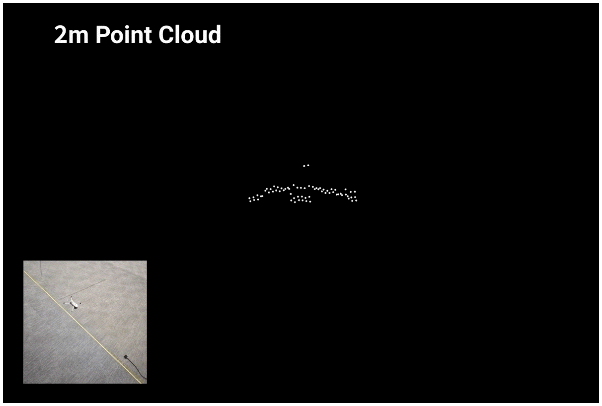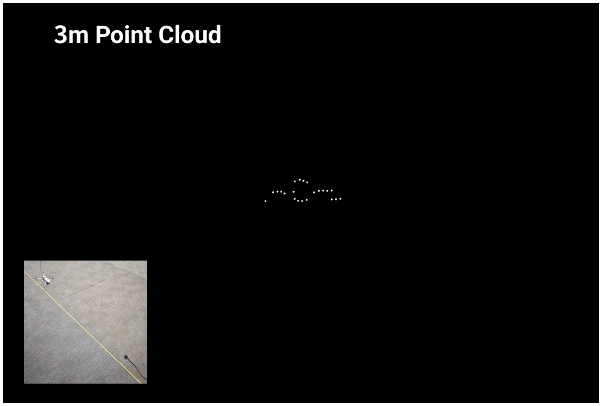
アクティブ干渉防止
Mid-360Lはアクティブ干渉防止対応です。耐干渉機能を備え、複数のLiDARが使用される環境での安定した点群取得を支援します。
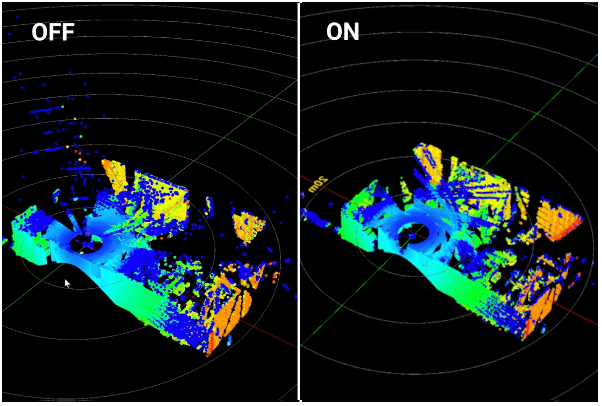
屋内外の明るさの異なる環境に対応
Mid-360Lは、暗い屋内から明るい屋外まで、さまざまな環境での3Dセンシングに対応します。100 klx・反射率10%での検知距離は45 mです(代表値)。
※Mid-360Lの100 mはカットオフ距離です。すべての対象物や使用環境で100 m先まで検知できることを保証するものではありません。
推奨インストールソリューション(Mid-360L)
芝刈り機
清掃ロボット
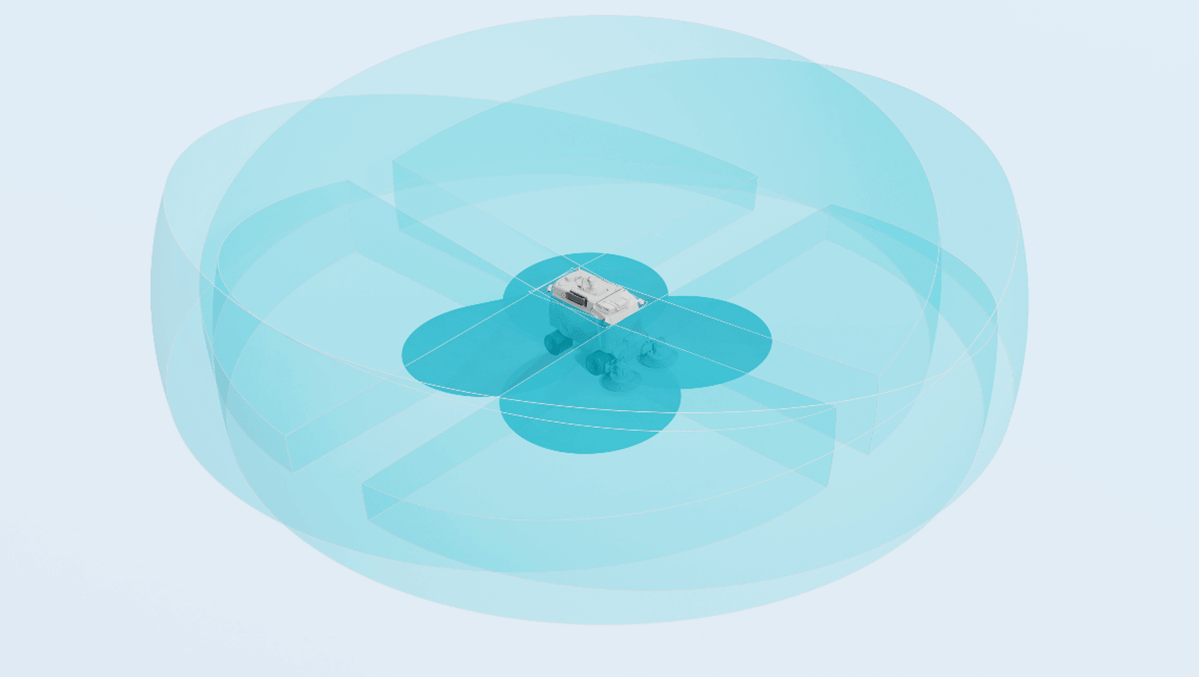
AMRロボット
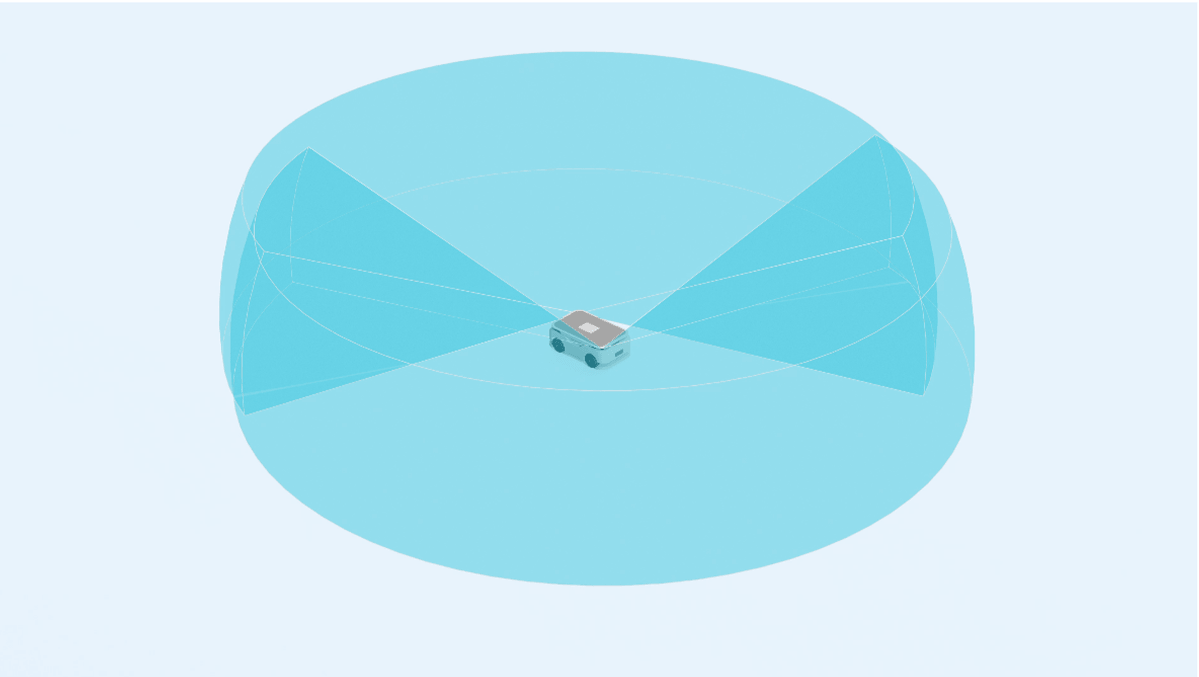
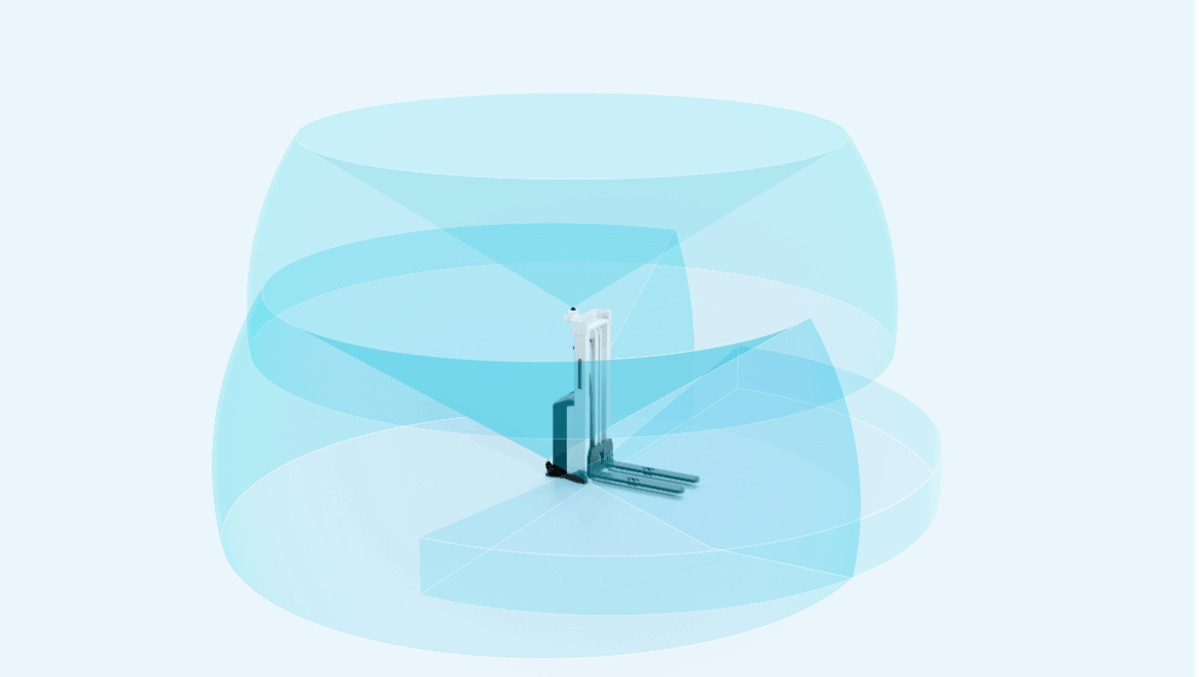
自律走行フォークリフト車
幅広いロボット用途に対応する3D LiDAR
従来の2D LiDARとToFカメラを組み合わせた構成に加え、Mid-360Lは、1台で周囲の3D点群を取得できる新たな選択肢となります。高さ方向を含む周囲の立体形状を捉えることで、ロボットのナビゲーションや障害物検知、自己位置推定などを支援します。清掃ロボットや芝刈りロボットをはじめ、さまざまな移動ロボットへの組み込みに活用できます。
3Dマッピングの効率化とスムーズな導入
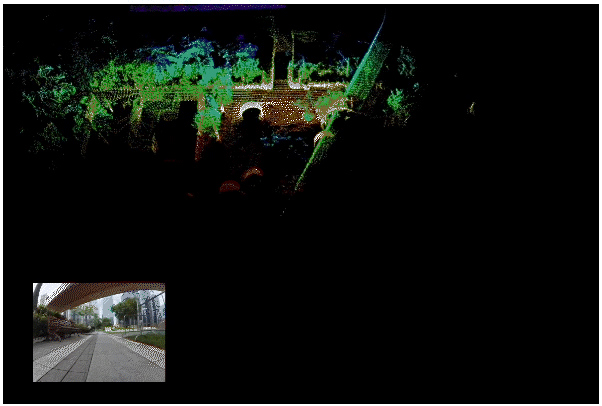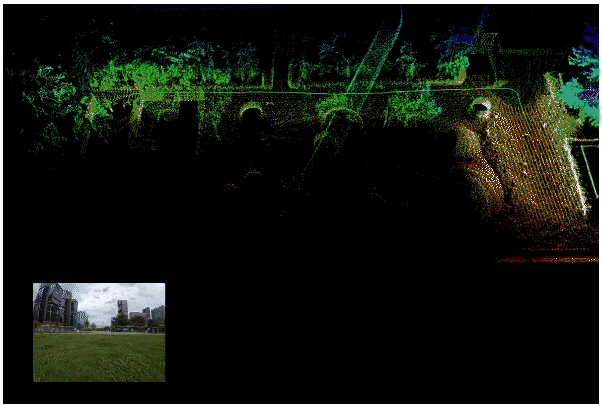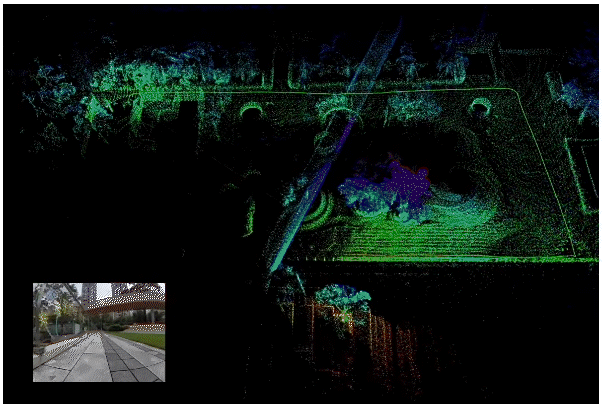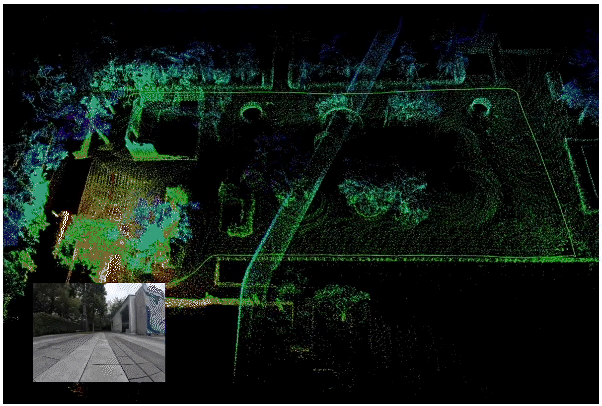
Mid-360Lは、2D LiDARでは取得できない高さ方向の情報を含む3D点群を取得できます。周囲環境の立体的な特徴を捉えることで、ロボットの自己位置推定や地図作成(SLAM)の効率化を支援します。また、小さな障害物の検知にも活用でき、清掃ロボットや搬送ロボットなど、さまざまな移動ロボットへの組み込みに適しています。
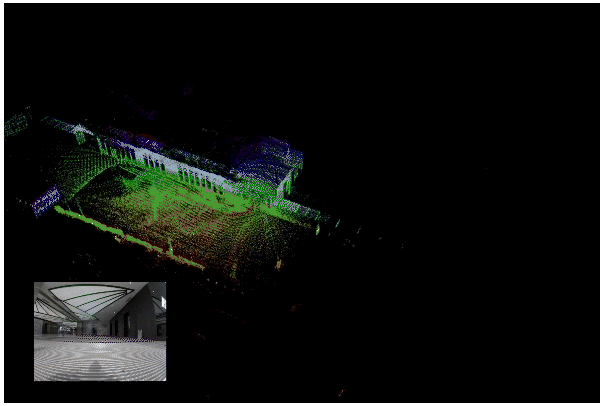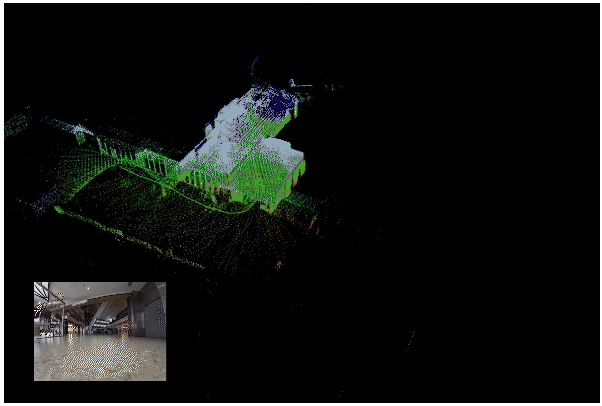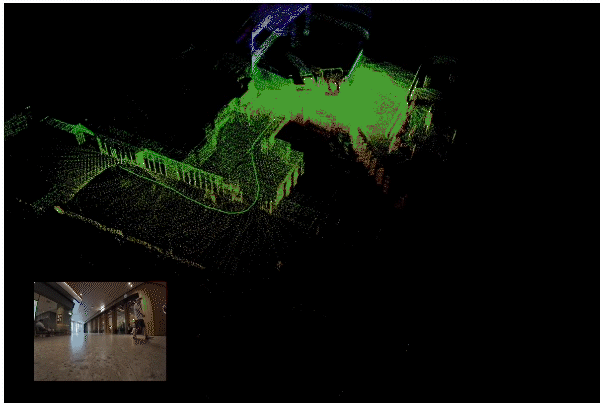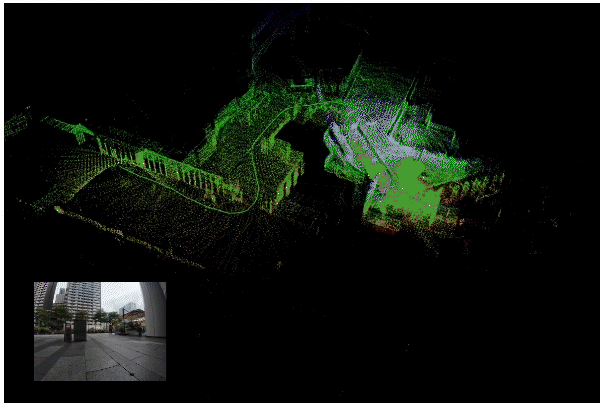
非反復走査による高密度な3D点群取得
Mid-360Lは、非反復走査方式を採用しています。一定時間にわたって点群データを蓄積することで、走査範囲内の未計測領域が徐々に減少し、より高密度な点群を取得できます。周囲環境の細かな形状を捉えやすくなり、ロボットの地図作成や障害物検知などに活用できます。
オプション
Livox AC電源アダプター
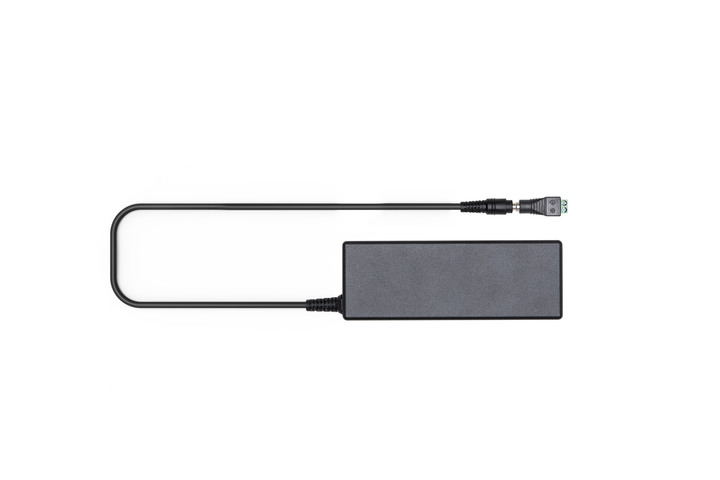
この電源アダプターは、Livox LiDARユニットに対応しています。
PSEの認証は取得済みです。ACアダプターの本体にマークを付けております。
※ Livox本体にはAC電源アダプターは付属しておりません。
※ 3線式航空コネクターとアダプターの接続には、コネクター変換処理が必要です。
即納可能
同封物
- Huntkeyアダプター × 1
- AcBel 電源アダプター ACケーブル × 1
- 電源アダプターコネクター × 1
仕様
- 入力電圧:AC 100~240 V、50~60 Hz
- 出力電圧:12 V
- 定格電力:84 W
- 動作環境温度:0 ~ 40° C
3線式航空コネクター
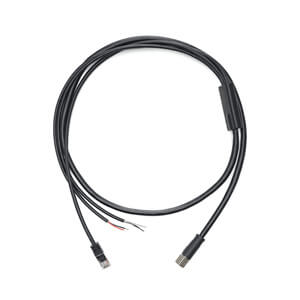
Livox 3線式航空コネクターは、一方の端がM12航空コネクター(メス)、もう一方が電源、イーサネット、および機能ケーブルコネクターで構成されています。Livox 製品とそのコネクターをM12コネクター(オス)を使用して接続すると、世界中で使用されているLivox 製品のデバッグ処理が迅速に実行できます。
※AviaやMid-70など、M12航空コネクタータイプのLivoxでもご利用いただけます。
即納可能
※オプション製品のみの場合、別途送料が発生します
同封物
- 航空コネクター電源ネットワークポートケーブル×1
仕様
- 長さ:1.5 m