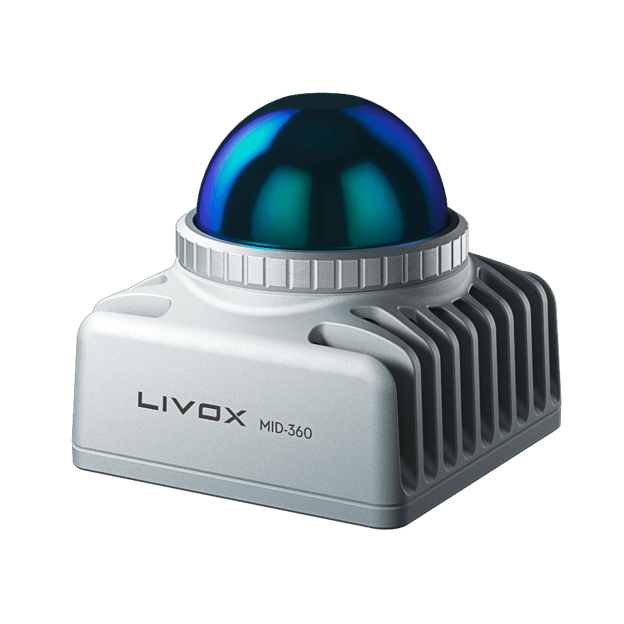
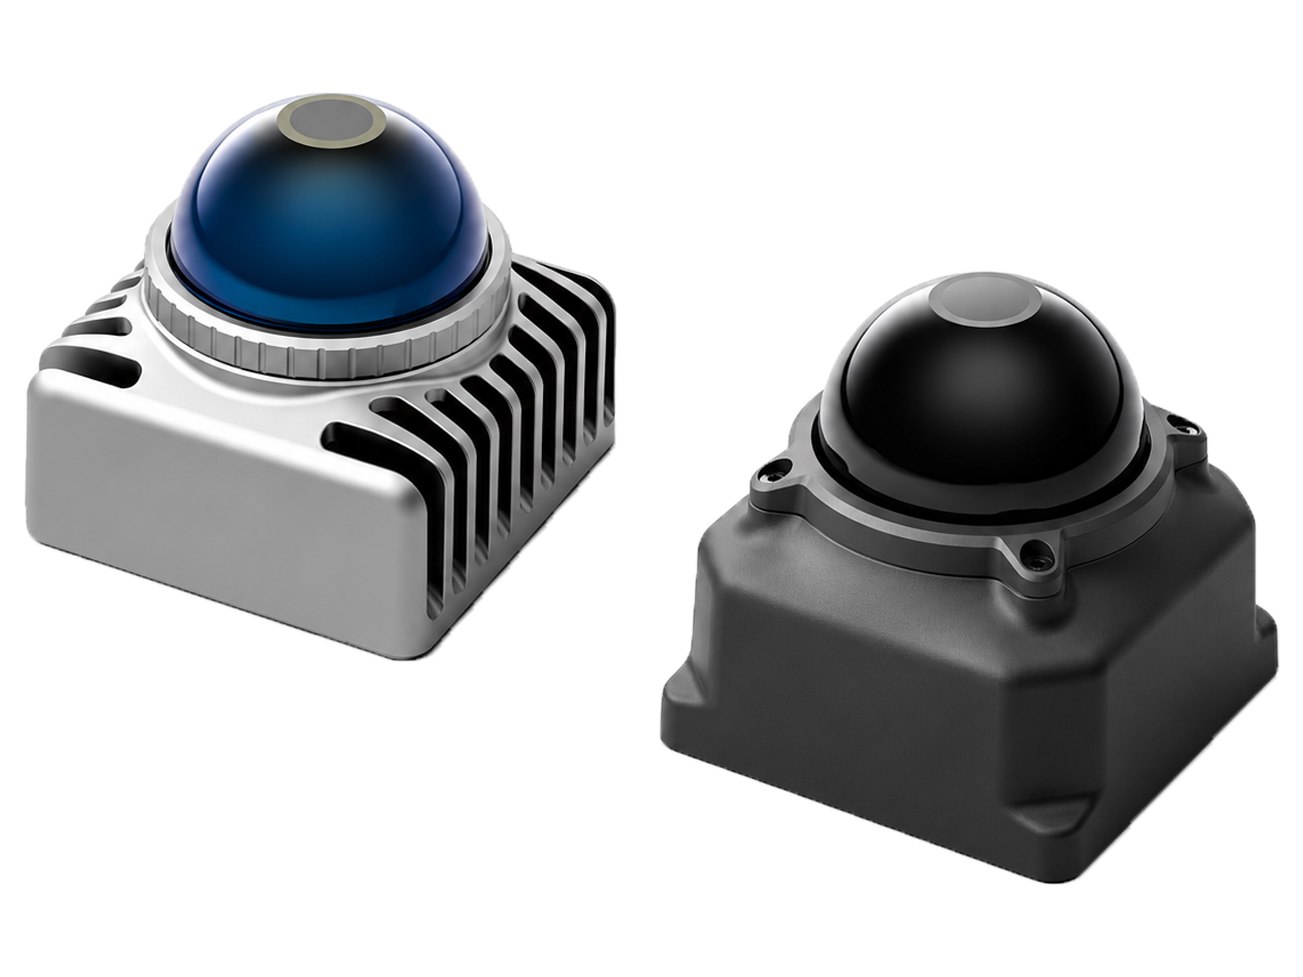
Mid-360S/Mid-360L/Mid-360| Livox
【Mid-360S(Mid-360)】広い視野角(FOV)と高いポイントレート
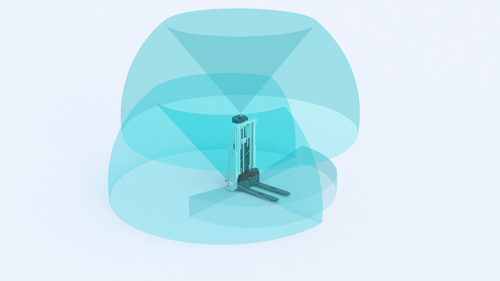
水平360°、垂直59°(−7°~52°)の視野角(FOV)を備え、20万 ポイント/秒の点群データを出力する小型3D LiDARです。周囲環境の把握や小型障害物の検知に活用でき、AMR(自律移動ロボット)やヒューマノイドロボットなどへの組み込みを検討できます。
【Mid-360L】低消費電力・軽量・コスト効率
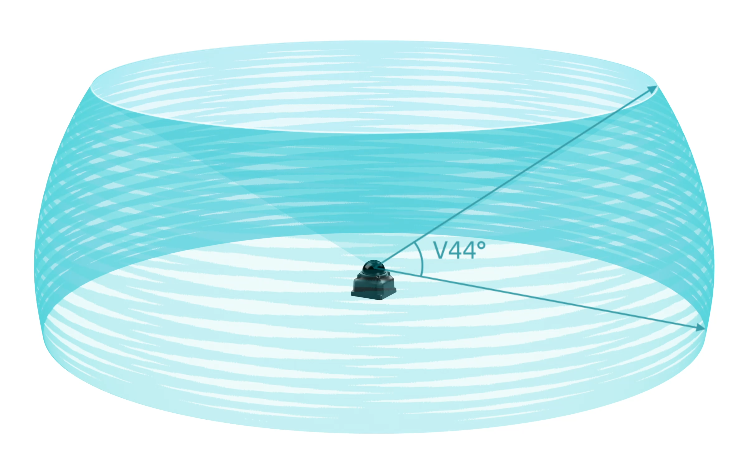
水平360°、垂直44°(−10°~34°)の視野角(FOV)を備え、毎秒10万ポイントの点群データを出力します。消費電力は4.2 W、重量は245 gです。清掃ロボット、芝刈りロボット、AMRなどへの組み込みに加え、ロボットの量産や大規模導入も想定したモデルです。
両機種は、Livox SDK 2を利用した点群データの取得に対応しています。取得したデータは、独自のアプリケーションやアルゴリズムの開発に活用でき、ROS/ROS 2環境では、両機種に対応するLivox ROS Driver 2も利用可能です。
開発ツールについてはLivox SDKをご参照ください。
Mid-360S/Mid-360L/Mid-360 の違いはこちら◁
- 検知範囲(@ 100 klx)
Mid-360S : 40 m(反射率10%、代表値)100 m(カットオフ距離)
Mid-360L : 45 m(反射率10%、代表値)100 m(カットオフ距離) - FOV
Mid-360S : 水平360°×垂直59°(−7°~52°)
Mid-360L : 水平360°×垂直44°(−10°~34°) - ポイントレート(ファーストリターン)
Mid-360S : 20万 ポイント/秒
Mid-360L : 10万 ポイント/秒 - 近接ブラインドゾーン:両機種とも0.1 m
- 幅 × 奥行 × 高さ
Mid-360S : 65 × 65 × 60 mm
Mid-360L : 65 × 65 × 63 mm - 重量
Mid-360S : 265 g
Mid-360L : 245 g - 主な用途
Mid-360S : AMR、サービスロボット、自律走行搬送ロボットなど
Mid-360L : 清掃ロボット、芝刈りロボット、AMRなど
【Mid-360(従来モデル)】
- 検知範囲:40 m(反射率10%)、70 m(反射率80%)
- FOV:水平360°×垂直59°(−7°~52°)
- ポイントレート:20万 ポイント/秒(ファーストリターン)
- 近接ブラインドゾーン:0.1 m
- 幅 × 奥行 × 高さ:65 × 65 × 60 mm
- 重量:265 g
即納可能大口対応可能デモ機あり
光響はLivoxの正規代理店のためメーカー定価よりお求めになりやすい価格をご案内できます。
Livox GitHub
3Dマッピング、SLAM [自己位置推定]、検知など、さまざまなサンプルプログラムが公開中
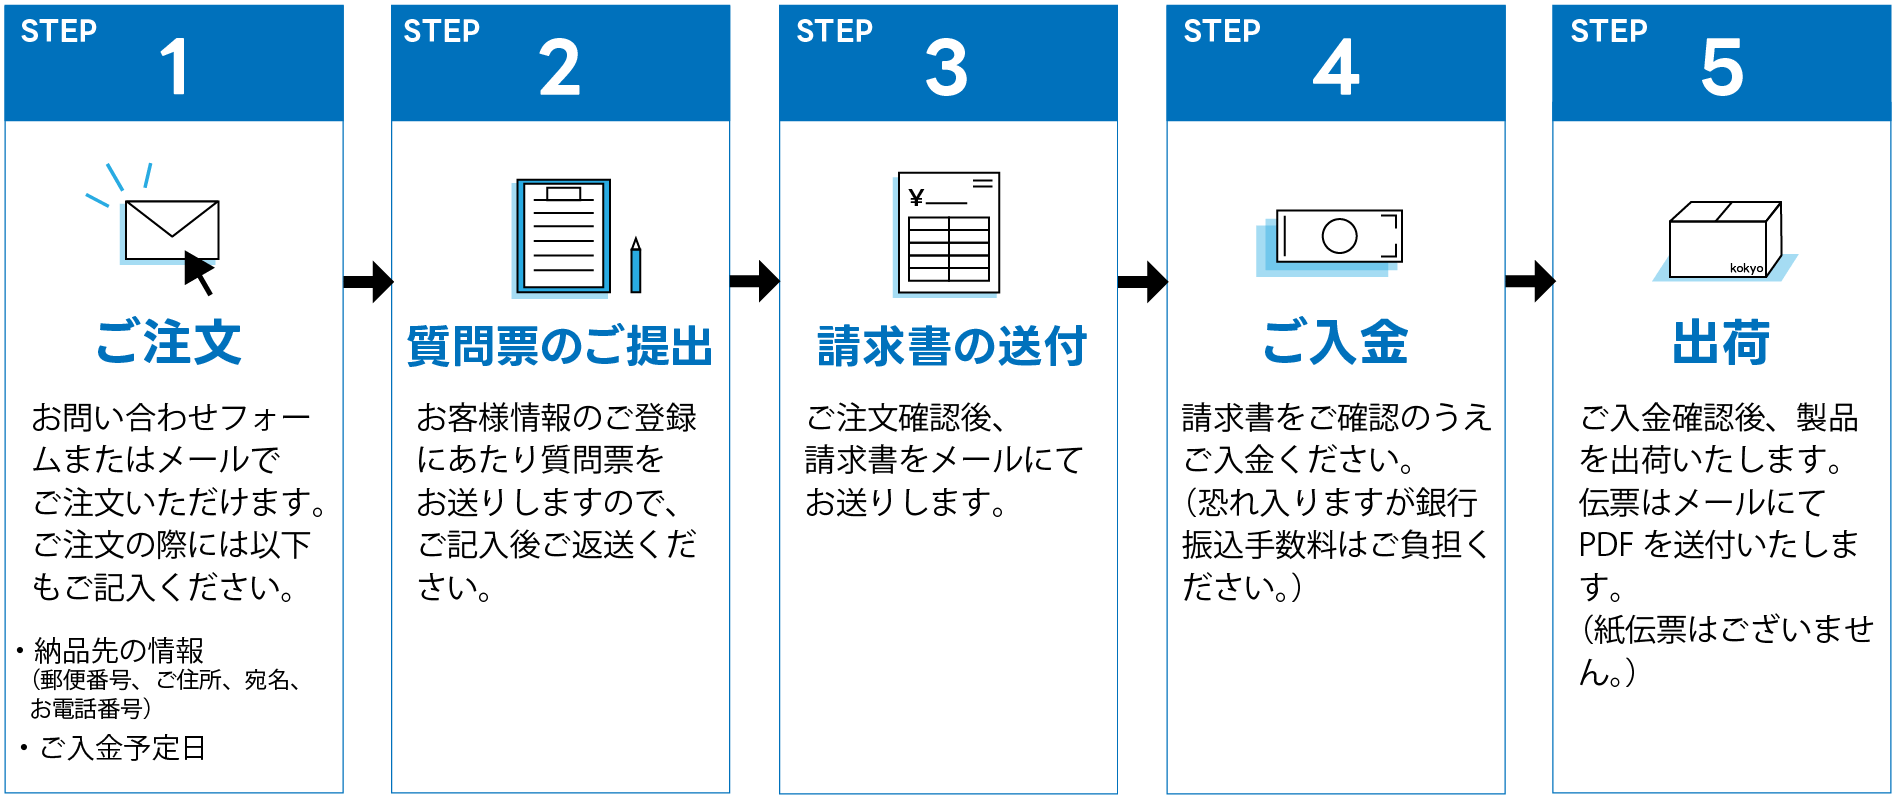
ご注文の流れ
LiDAR デモ機・レンタル機
Livox機種別接続方法について
Mid-360を含む、Livox各機種ごとの電源接続方法やPCへの接続方法を説明しています。接続方法でお困りの際はぜひこちらからご確認ください!
Mid-360S/Mid-360L/Mid-360 仕様比較
仕様表
| モデル | Mid-360S | Mid-360L | Mid-360(従来モデル) |
|---|---|---|---|
| レーザー波長 | 905 nm | 905 nm | 905 nm |
| レーザーの安全性¹ | クラス 1 (IEC60825-1:2014) (Eye Safety) | クラス 1 (IEC60825-1:2014) (Eye Safety) | クラス 1 (IEC60825-1:2014) (Eye Safety) |
| 検知範囲 (@ 100 klx) | 40 m @ 反射率 10% 100 m(カットオフ距離) |
45 m @ 反射率 10% 100 m(カットオフ距離) |
40 m @ 反射率 10% 70 m @ 反射率 80% |
| 近接ブラインドゾーン² | 0.1 m | 0.1 m | 0.1 m |
| FOV | 水平: 360°、垂直: -7°~52° | 水平: 360°、垂直: -10°~34° | 水平: 360°、垂直: -7°~52° |
| 測距精度³ (1σ) | ≤ 2 cm ⁴ (@ 10 m) ≤ 4 cm ⁵ (@ 0.2 m) |
≤ 3 cm ⁴ (@ 10 m) ≤ 5 cm ⁵ (@ 0.2 m) |
≤ 2 cm ⁴ (@ 10 m) ≤ 3 cm ⁵ (@ 0.2 m) |
| 角度精度(1σ) | <0.15º | <0.3º | <0.15º |
| ポイントレート | 200,000 ポイント/秒 (ファーストリターン) | 100,000 ポイント/秒 (ファーストリターン) | 200,000 ポイント/秒 (ファーストリターン) |
| フレームレート | 10 Hz(代表値) | 10 Hz(代表値) | 10 Hz(代表値) |
| データポート | 100BASE-TX イーサネット | 100BASE-TX イーサネット | 100BASE-TX イーサネット |
| データ同期 | IEEE 1588-2008 (PTPv2)、GPS | IEEE 1588-2008 (PTPv2)、GPS | IEEE 1588-2008 (PTPv2)、GPS |
| 干渉防止機能 | 対応 | 対応 | 対応 |
| 誤警報率 (@ 100 klx) ⁶ | <0.01% | <0.01% | <0.01% |
| IMU | 内蔵 IMU モデル: ICM40609 | 内蔵 IMU モデル: ICM40609 | 内蔵 IMU モデル: ICM40609 |
| 動作温度 | -4°F~131°F (-20℃~55℃)⁷ | -4°F~149°F (-20℃~65℃)⁷ | -4°F~131°F (-20℃~55℃)⁷ |
| IP保護等級 | IP67 | IP67 | IP67 |
| 消費電力(通常動作時) | 6.5 W ⁸ | 4.2 W ⁸ | 6.5 W(平均)⁸ |
| Motor Slow Mode⁹ | ◯ | – | ‐ |
| 電源電圧範囲 | DC 9~27 V | DC 12~27 V | DC 9~27 V |
| 寸法(W×D×H) コネクターの突起部を除く |
65 × 65 × 60 mm | 65 × 65 × 63 mm | 65 × 65 × 60 mm |
| 重量 | 265 g | 245 g | 265 g |
注)
[1] Mid-360S/Mid-360の内蔵レーザーの発散角は25.2°(水平)×8°(垂直)で、半値全幅で測定された値です。内蔵レーザーの最大出力は70 Wを超える場合があります。また、Mid-360Lの内蔵レーザーの発散角は9°(水平)×22°(垂直)です。内蔵レーザーの最大出力は65 Wを超える場合があります。レーザーによるけがを避けるため、Mid-360S/Mid-360L/Mid-360は絶対に分解しないでください。
[2] 3機種とも、本体から0.1~0.2 mの範囲にある対象物の点群データを取得できます。ただし、この範囲での検出精度は保証されないため、データは参考値としてご利用ください。
[3] 検知範囲内で異なる反射率を持つ物体を検出する場合、特定の位置における点群データの精度がわずかに低下する可能性があります。
[4] Mid-360S/Mid-360L/Mid-360 から10 mの距離にある反射率80%の対象物を25℃の環境下でテストを実施しました。
[5] Mid-360S/Mid-360L/Mid-360 から0.2 m離れた反射率80%の対象物を、25℃の環境下でテストを実施しました。Mid-360/Mid-360S/Mid-360Lから0.1~1 mの範囲内にある対象物については、反射率が低いものや薄くて小さいものは、検出効果は保証できません。これらの物体には、黒色のフォーム、水面、研磨されたもの、マット仕上げの物体、細い線などが含まれますが、これらに限定されるものではありません。
[6] 25℃のテスト環境下で、100 klxの迷光によって発生するノイズの誤警報率。
[7] Mid-360S/Mid-360L/Mid-360 の性能は、高温または低温環境、強い振動や濃霧のある環境などではわずかに低下する可能性があります。また、高温下で長時間動作させると性能に悪影響を及ぼし、製品の永久的な損傷につながる場合があります。シェルの温度が80℃を超えないように、余分の放熱対策を施すことを推奨します。高温になると高温保護機構が作動し、Mid-360S/Mid-360L/Mid-360が警告を発します。Mid-360S/Mid-360L/Mid-360は、過熱になった場合に自動的に運転を停止します。
[8] Mid-360SとMid-360は、−20~0 ℃の自己加熱時に電力が14 Wに達する場合があります。また、Mid-360Sは0~35 ℃での起動時に約18 W(約8秒)、Mid-360Lは起動時に約14 W(約1秒)となります。電源設計時はこれらの値を考慮してください。起動時の値は参考値です。
[9] Motor Slow Modeは、図書館・病院などの静かな屋内環境での手持ち測量や、芝刈りロボット帰還時など、動作音・振動を抑えたい用途向けの設定です。Slowではポイントレートは変わらず、角度分解能のみ変化し、垂直方向のレーザーラインがやや少なく見える場合があります。
Viewer/SDKについて
Mid-360S/Mid-360L/Mid-360をご利用の際は、各機種に対応したLivox Viewer 2 / Livox SDK 2をご使用ください。ROS/ROS 2環境では、対象機種に対応したLivox ROS Driver 2をご利用ください。
※新機種に対応していない旧バージョンは使用しないでください。対応状況は、公式ダウンロードページおよび各ソフトウェアの変更履歴をご確認ください。
※今後のソフトウェア更新への対応を保証するものではありません
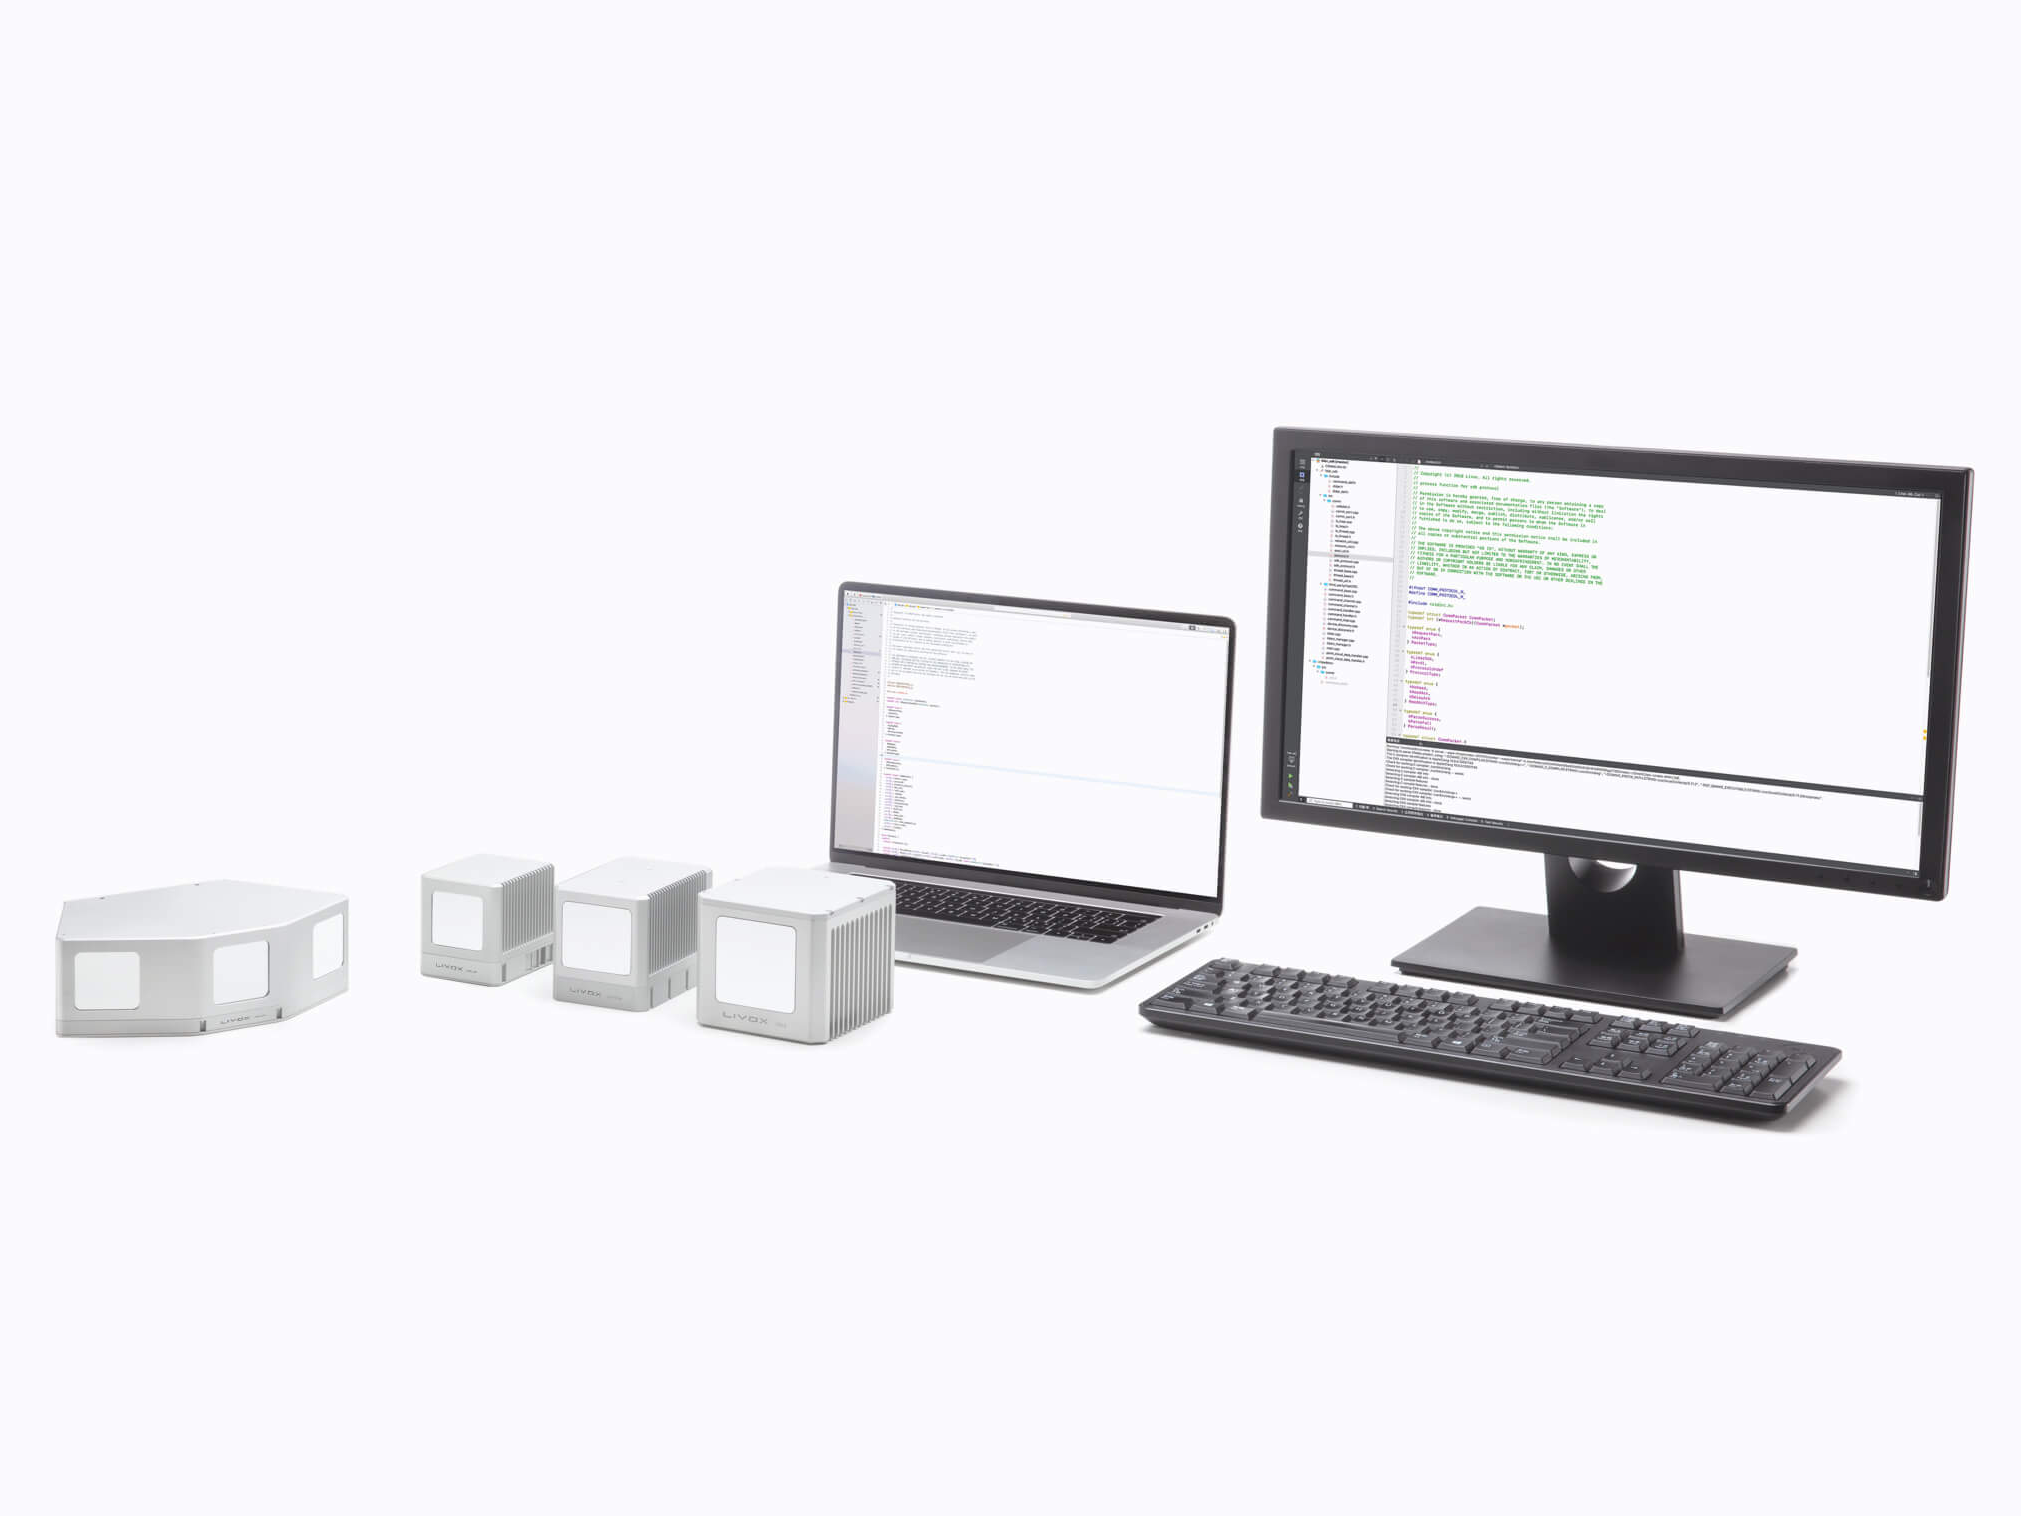
Mid-360S / Mid-360L / Mid-360の違い
Livoxロゴ
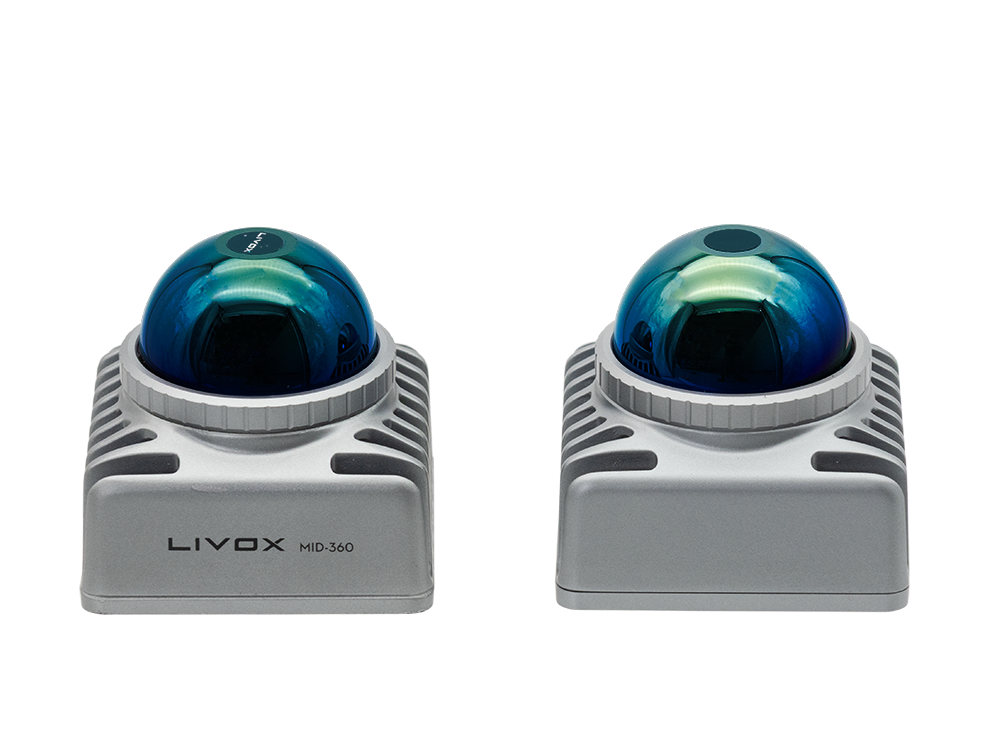
Mid-360Sでは本体に表示されていたLivoxロゴがなくなりました。
| Mid-360 | Mid-360S | |
|---|---|---|
| 保護カバー シール(頭頂部) | ロゴあり | 無地 |
| 側面ロゴ | あり | なし |
コネクターについて
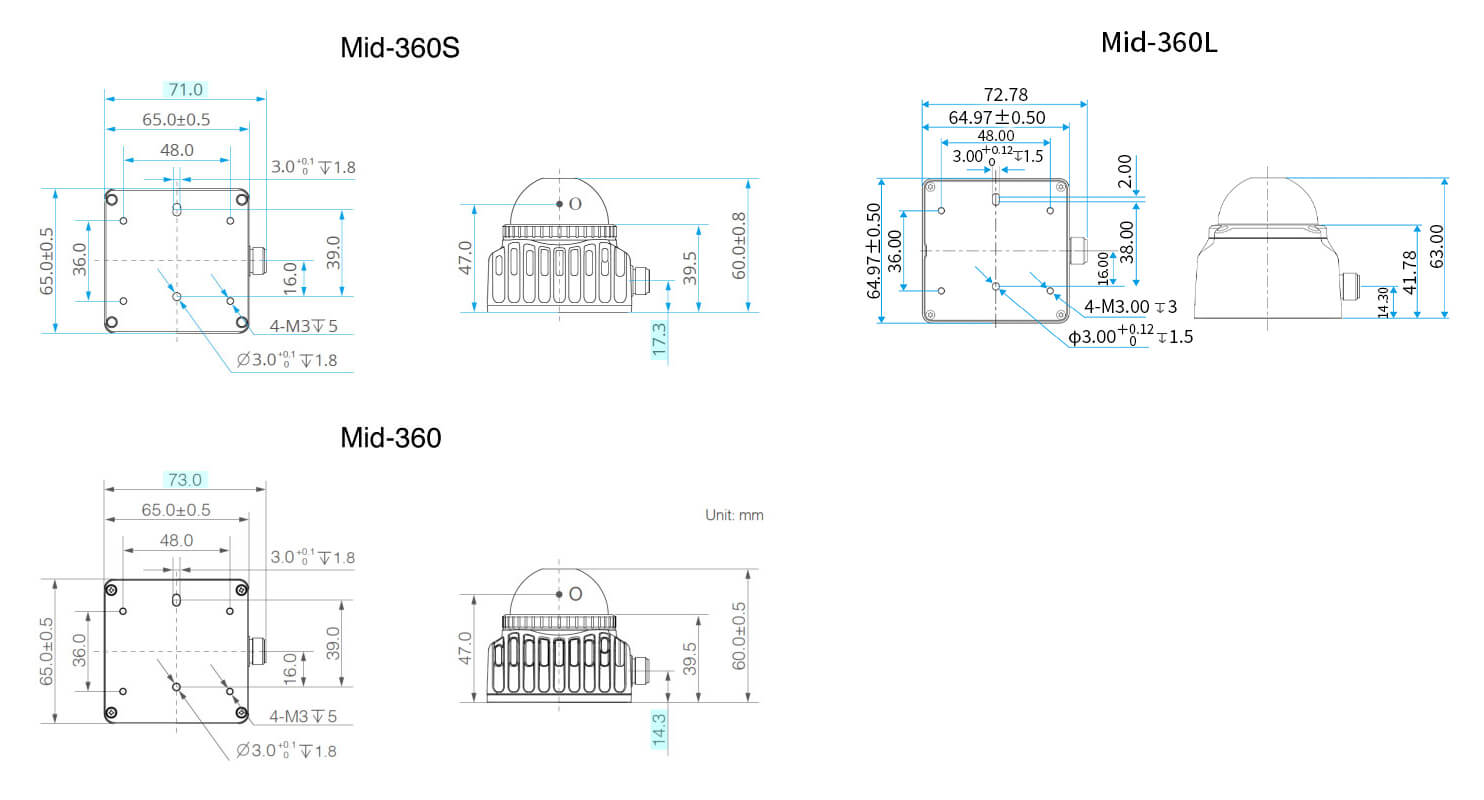
Mid-360S / Mid-360L / Mid-360ではコネクター部の位置が異なります。
| Mid-360S | Mid-360L | Mid-360 | |
|---|---|---|---|
| コネクター突出寸法 | 6 mm(2 mm短縮) | 7.81 mm | 8 mm |
| コネクター垂直位置 | 14.3 mm17.3 mm(3 mm上方に移動) | 17.3 mm(3 mm上方に移動) | 14.3 mm |
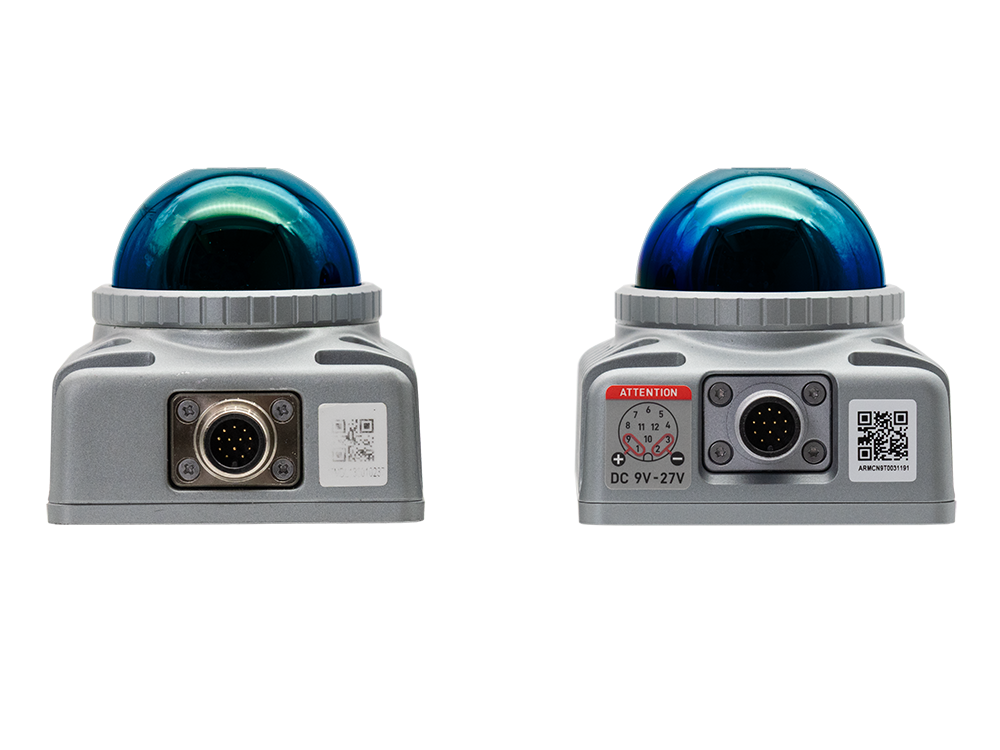
画像左:Mid-360 / 画像右:Mid-360S
Mid-360とMid-360Sの違い・移行ガイド
Mid-360は生産終了となり、後継モデルとしてMid-360Sが登場しました。Mid-360Sは、Mid-360の360°×59°の広視野角、小型・軽量設計、20万ポイント/秒のポイントレートなどの基本コンセプトを継承しています。
Mid-360Sは本体サイズ・重量・電源電圧範囲・データポートなど、Mid-360と共通する仕様が多いため、既存のMid-360をご利用の場合も置き換え候補として検討できます。ただし、コネクター位置や使用するViewer/SDKなど一部に違いがあるため、置き換えの際は下記をご確認ください。
| 比較項目 | Mid-360 | Mid-360S |
|---|---|---|
| 位置付け | 生産終了モデル | Mid-360の後継モデル |
| FOV | 水平360°、垂直59° | 水平360°、垂直59° |
| 検知範囲 | 40 m @ 反射率10% 70 m @ 反射率80% |
40 m @ 反射率10% 100 m(カットオフ距離) |
| ポイントレート | 200,000ポイント/秒 | 200,000ポイント/秒 |
| サイズ | 65 × 65 × 60 mm | 65 × 65 × 60 mm |
| 重量 | 265 g | 265 g |
| 電源電圧範囲 | DC 9~27 V | DC 9~27 V |
| データポート | 100BASE-TX イーサネット | 100BASE-TX イーサネット |
| Motor Slow Mode | 非対応 | 対応 |
| ROS/ROS 2 | 対応 | 対応 |
既存Mid-360からMid-360Sへ移行する場合
- 本体サイズ、重量、電源電圧範囲、データポートなど主要な仕様は共通しています。
- 既存Mid-360とコネクター部の位置が異なるため、取付構造をご確認ください。
- Mid-360Sでは、対応する最新のLivox Viewer/SDK/ROSドライバーをご利用ください。
- 既存のAC電源アダプター、3線式航空コネクター、M12航空コネクター延長ケーブルなどのオプションも利用できます。
よくあるご質問
- Mid-360SはMid-360の後継ですか?
ーはい。Mid-360SはMid-360の後継モデルとして位置付けられており、360°の広視野角や小型・軽量設計など、基本コンセプトを継承しています。 - Mid-360Sは既存Mid-360から置き換えできますか?
ー多くの用途では置き換え候補となります。本体サイズや重量、電源電圧範囲、データポートなど共通する仕様が多い一方、コネクター位置や使用するViewer/SDKなど一部に違いがあります。詳細は「Mid-360とMid-360Sの違い・移行ガイド」をご確認ください。 - ROS 2で使用できますか?
ーはい。ROS 2で利用可能です。 - Mid-360LとMid-360Sの機能上の違いは何ですか?
ーMid-360Sと比べて、Mid-360Lは低温起動時の加熱ロジックを最適化しており、デカルト座標系データ形式のみに対応しています。 - Mid-360LとMid-360/Mid-360Sの性能上の違いは何ですか?
ーMid-360Lは、コストを重視しつつ、要求水準が中程度のシナリオ向けに主に位置付けられています。Mid-360およびMid-360Sと比較すると、主な違いは等価ライン数、解像度、点頻度、垂直視野角にあります。さらに、高温環境の要件を満たすため、動作環境温度範囲が拡大されています。各製品の具体的なパラメータについては、公式サイトの製品スペックページを参照してください。 - Mid-360Lは従来のLivox製品のSDKおよびROSドライバーを使用できますか?
ーMid-360Lに対応したバージョンのLivox SDK 2およびLivox ROS Driver 2をご利用ください。Mid-360Lに対応していない旧バージョンは使用できません。
動画
30秒解説 Livox Mid-360
Livox公式: Unlock 3D Potential
Livox公式: Smart Logistics Unleashed
Livox公式: High-Speed Navigation in Total Darkness
360°全周囲ウルトラワイド視野角
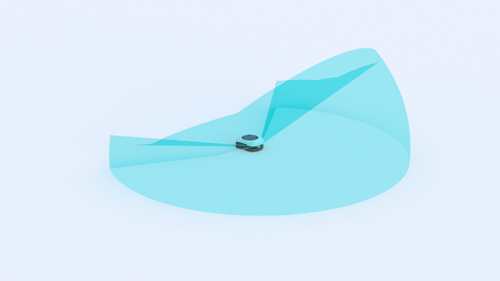
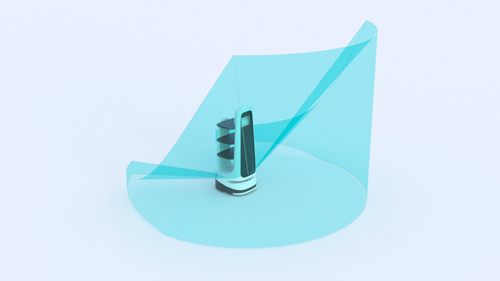
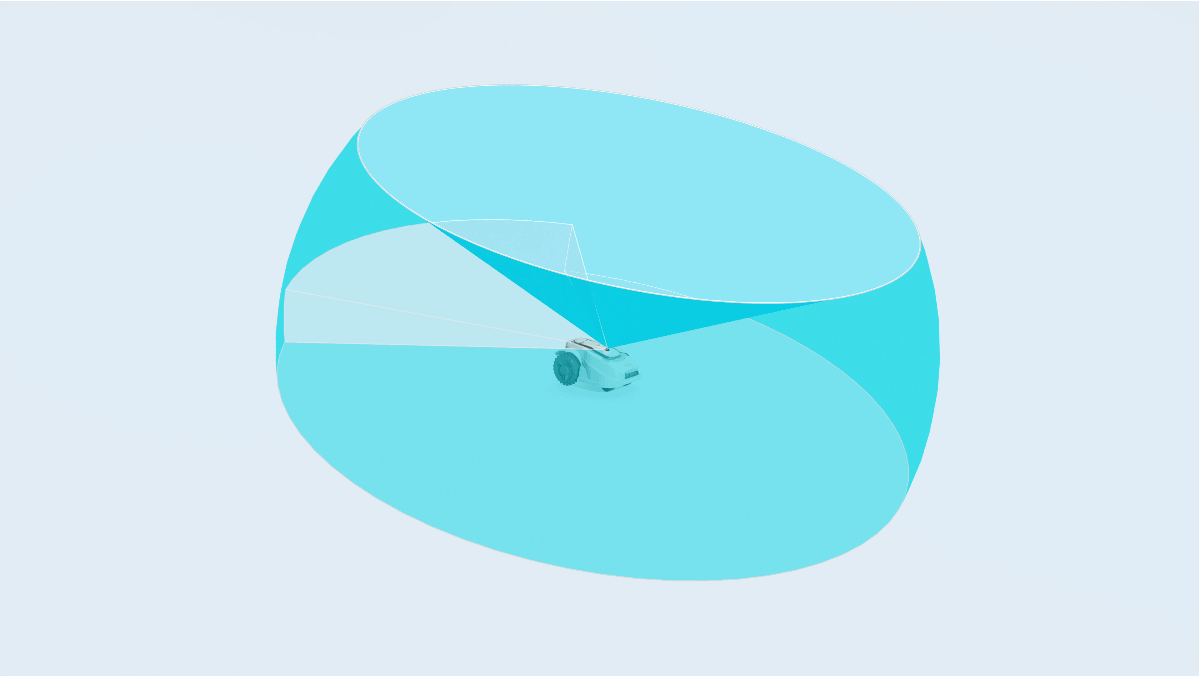
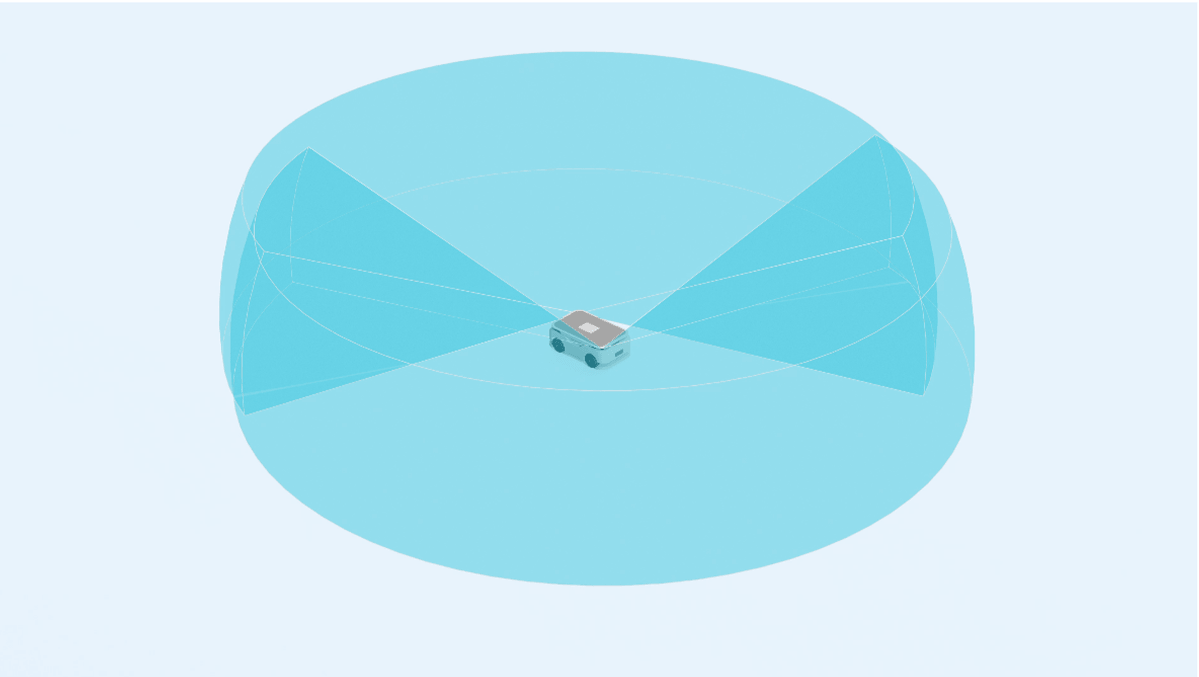
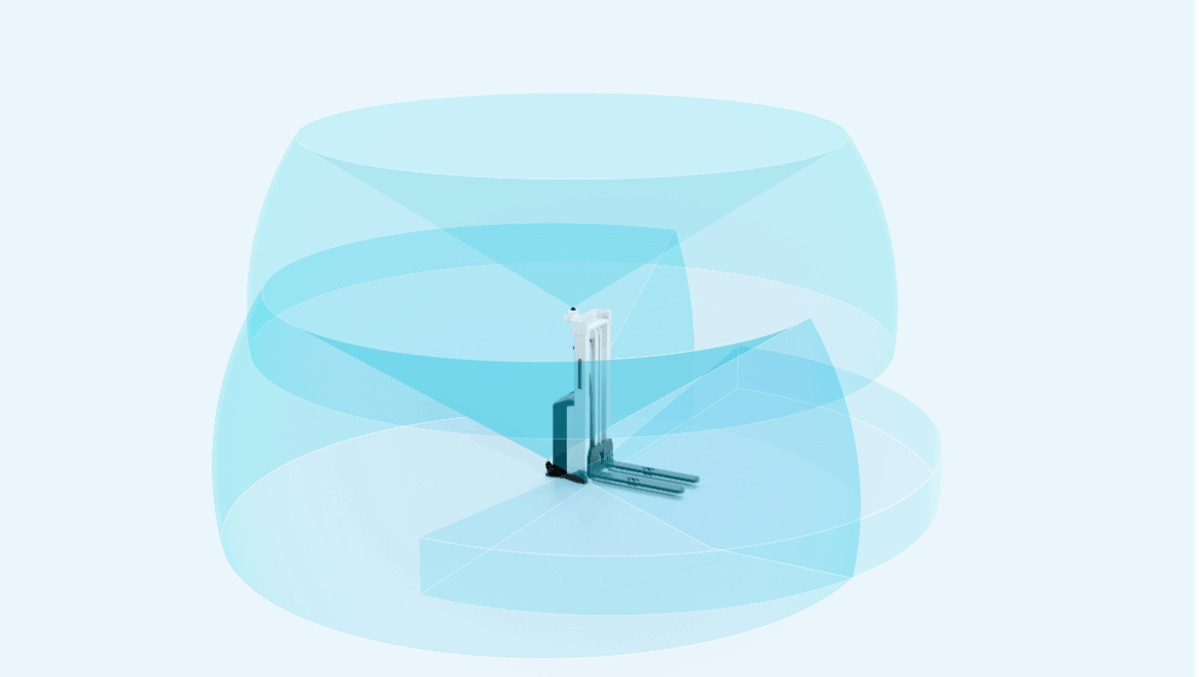
Mid-360/Mid-360S/Mid-360Lは、Livox独自のハイブリッドソリッド技術を採用し、水平360°の視野で周囲を計測します。垂直視野角はMid-360S/Mid-360が59°、Mid-360Lが44°で、移動ロボットの周囲認識や経路計画などに活用できる3D点群データを取得します。
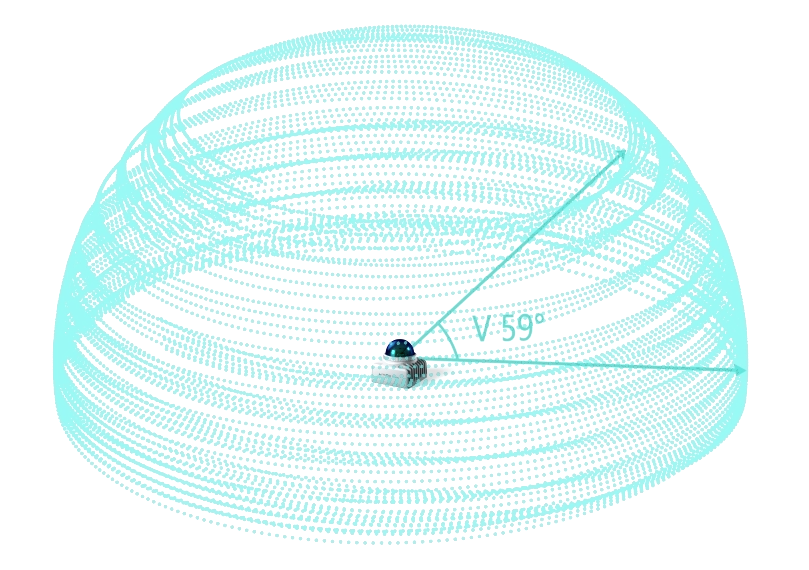
Mid-360S/Mid-360
Mid-360L
ブラインドエリアは小さく、性能は大きく
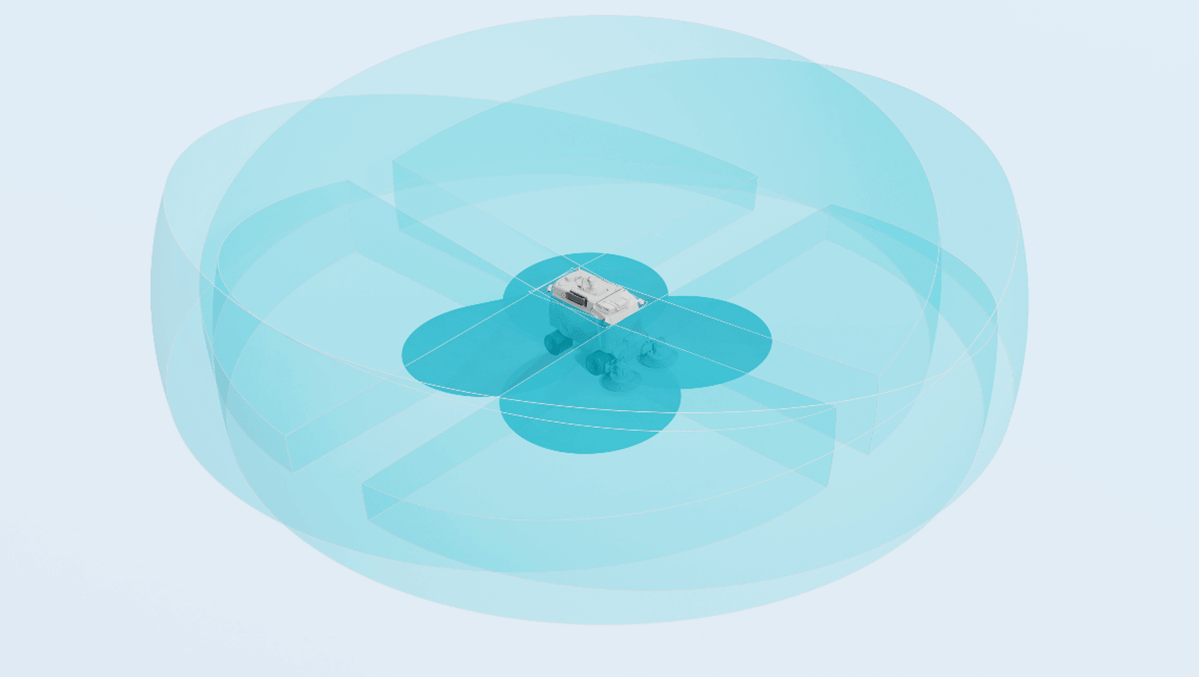
近接ブラインドゾーン0.1 m
Mid-360S/Mid-360Lは、近距離の対象物を含む周囲の3D情報を取得できます。小型ボディを活かし、ロボットの周囲認識用途への組み込みを検討できます。
※0.1~0.2 mの範囲では点群を出力できますが、検出精度は保証されず、参考データとなります。実際の検知範囲は、取付位置や周囲の遮蔽物にも左右されます。
アクティブ干渉防止
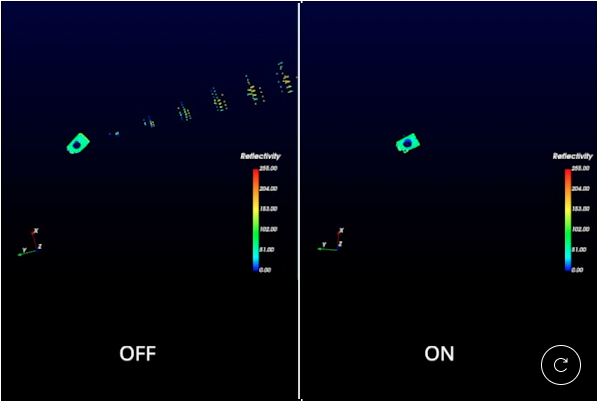
Mid-360S/Mid-360Lはアクティブ干渉防止対応です。耐干渉機能を備え、複数のLiDARが使用される環境での安定した点群取得を支援します。
屋内外の明るさの異なる環境に対応
Mid-360S/Mid-360Lは、暗い屋内から明るい屋外まで、さまざまな環境での3Dセンシングに対応します。100 klx・反射率10%での検知距離は、Mid-360Sが40 m、Mid-360Lが45 mです(Mid-360S/Mid-360Lは代表値)。
※Mid-360S/Mid-360Lの100 mはカットオフ距離です。すべての対象物や使用環境で100 m先まで検知できることを保証するものではありません。
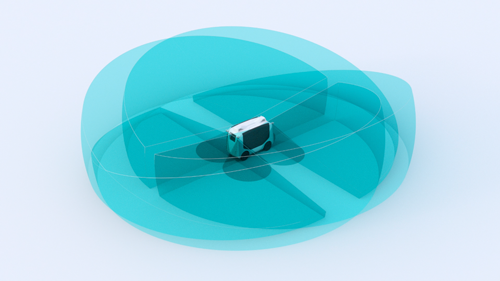
推奨インストールソリューション(Mid-360S/Mid-360)
フォークリフト車
リフト式移動ロボット
サービスロボット
無人車
推奨インストールソリューション(Mid-360L)
芝刈り機
清掃ロボット
AMRロボット
自律走行フォークリフト車
幅広いロボット用途に対応する3D LiDAR
従来のシングルLiDARとToFカメラを組み合わせた構成に加え、Mid-360S/Mid-360Lは、ロボットの周囲認識に向けた新たな選択肢となります。広い視野角(FOV)を活かして周囲の3D情報を取得し、ナビゲーションや障害物検知の機能開発を支援します。
3Dセンシングで屋内のマッピングを効率化
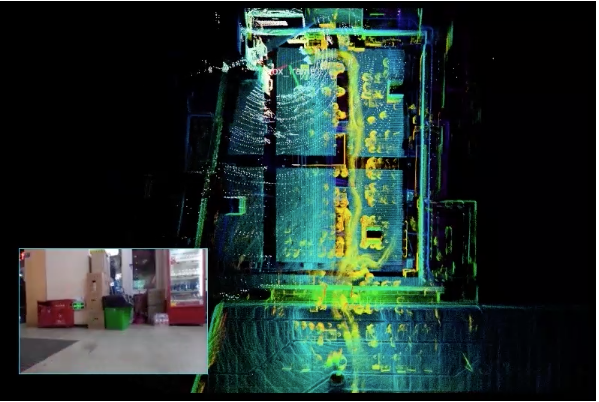
2D LiDARによる平面的な計測に対し、Mid-360S/Mid-360Lは、高さ方向を含めた周囲の立体形状を捉えます。環境の特徴点を取得し、移動ロボットの効率的なマッピングを支援します。
さらに、非反復走査により、時間の経過とともに視野内の未走査領域が減り、より密な点群を取得できます。取得した点群は、障害物の検知など、ロボットの安全な運用に向けた周囲認識に活用できます。
屋内外の幅広い環境で点群を取得
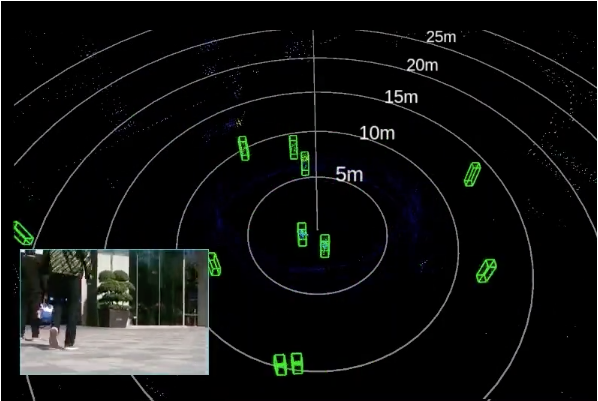
Mid-360S/Mid-360Lは、暗い屋内の廊下から日差しの強い屋外まで、幅広い環境での点群取得に対応します。周囲の3D情報を取得し、ロボットのナビゲーションや障害物回避に向けた環境認識を支援します。
また、点群に付与されるタグ情報は、ノイズの可能性がある点を判別・除去する処理などに活用できます。
ロボット・フィジカルAI向け3D環境認識
フィジカルAI分野の自律移動ロボットやヒューマノイドロボットでは、周囲の三次元形状をリアルタイムに把握し、自己位置推定、経路計画、障害物検知などに活用する3D環境認識技術が重要です。Mid-360Sは、360°の広視野角と小型・軽量設計を備えており、各種ロボットシステムにおける3Dセンシング用途への組み込みを検討できます。また、カメラやIMUなどのセンサーと組み合わせたセンサーフュージョン構成についても、用途やシステム要件に応じて検討できます。
Mid-360S/Mid-360L/Mid-360用オプション
Livox AC電源アダプター
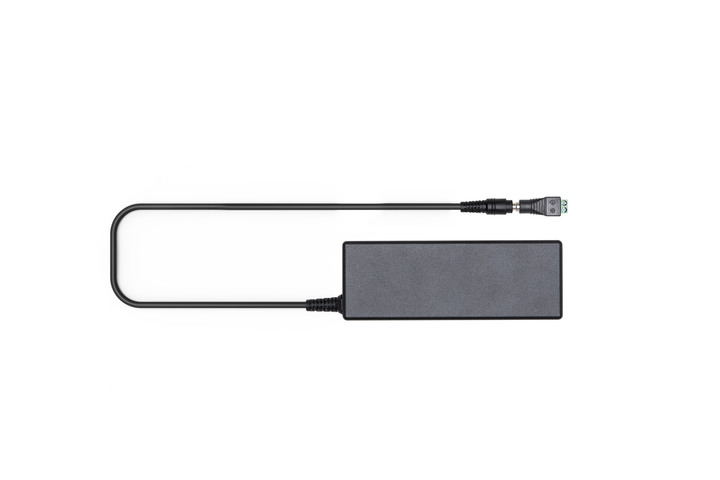
この電源アダプターは、Livox LiDARユニットに対応しています。
PSEの認証は取得済みです。ACアダプターの本体にマークを付けております。
※ Livox本体にはAC電源アダプターは付属しておりません。
※ 3線式航空コネクターとアダプターの接続には、コネクター変換処理が必要です。
即納可能
同封物
- Huntkeyアダプター × 1
- AcBel 電源アダプター ACケーブル × 1
- 電源アダプターコネクター × 1
仕様
- 入力電圧:AC 100~240 V、50~60 Hz
- 出力電圧:12 V
- 定格電力: 84 W
- 動作環境温度:0° ~ 40° C
(Mid-360S/Mid-360L/Mid-360用)3線式航空コネクター
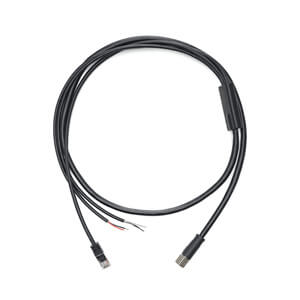
Mid-360S/Mid-360L/Mid-360用Livox 3線式航空コネクターは、一方の端がM12航空コネクター(メス)、もう一方が電源、イーサネット、および機能ケーブルコネクターで構成されています。Livox 製品とそのコネクターをM12コネクター(オス)を使用して接続すると、世界中で使用されているLivox 製品のデバッグ処理が迅速に実行できます。
※AviaやMid-70など、M12航空コネクタータイプのLivoxでもご利用いただけます。
即納可能
※オプション製品のみの場合、別途送料が発生します
同封物
- 航空コネクター電源ネットワークポートケーブル×1
仕様
- 長さ:1.5 m(Mid-360S/Mid-360L/Mid-360用)
M12航空コネクター延長ケーブル(1 m/5 m)
Mid-360などM12航空コネクタータイプのLivoxでご利用いただけます。
同封物
- M12航空コネクター延長ケーブル(1 m/5 m)
※長さ:1 m/5 m どちらかお選びください。
Mid-360 利用事例
SLAM動画使用事例
Mid-360を使ったSLAM動画
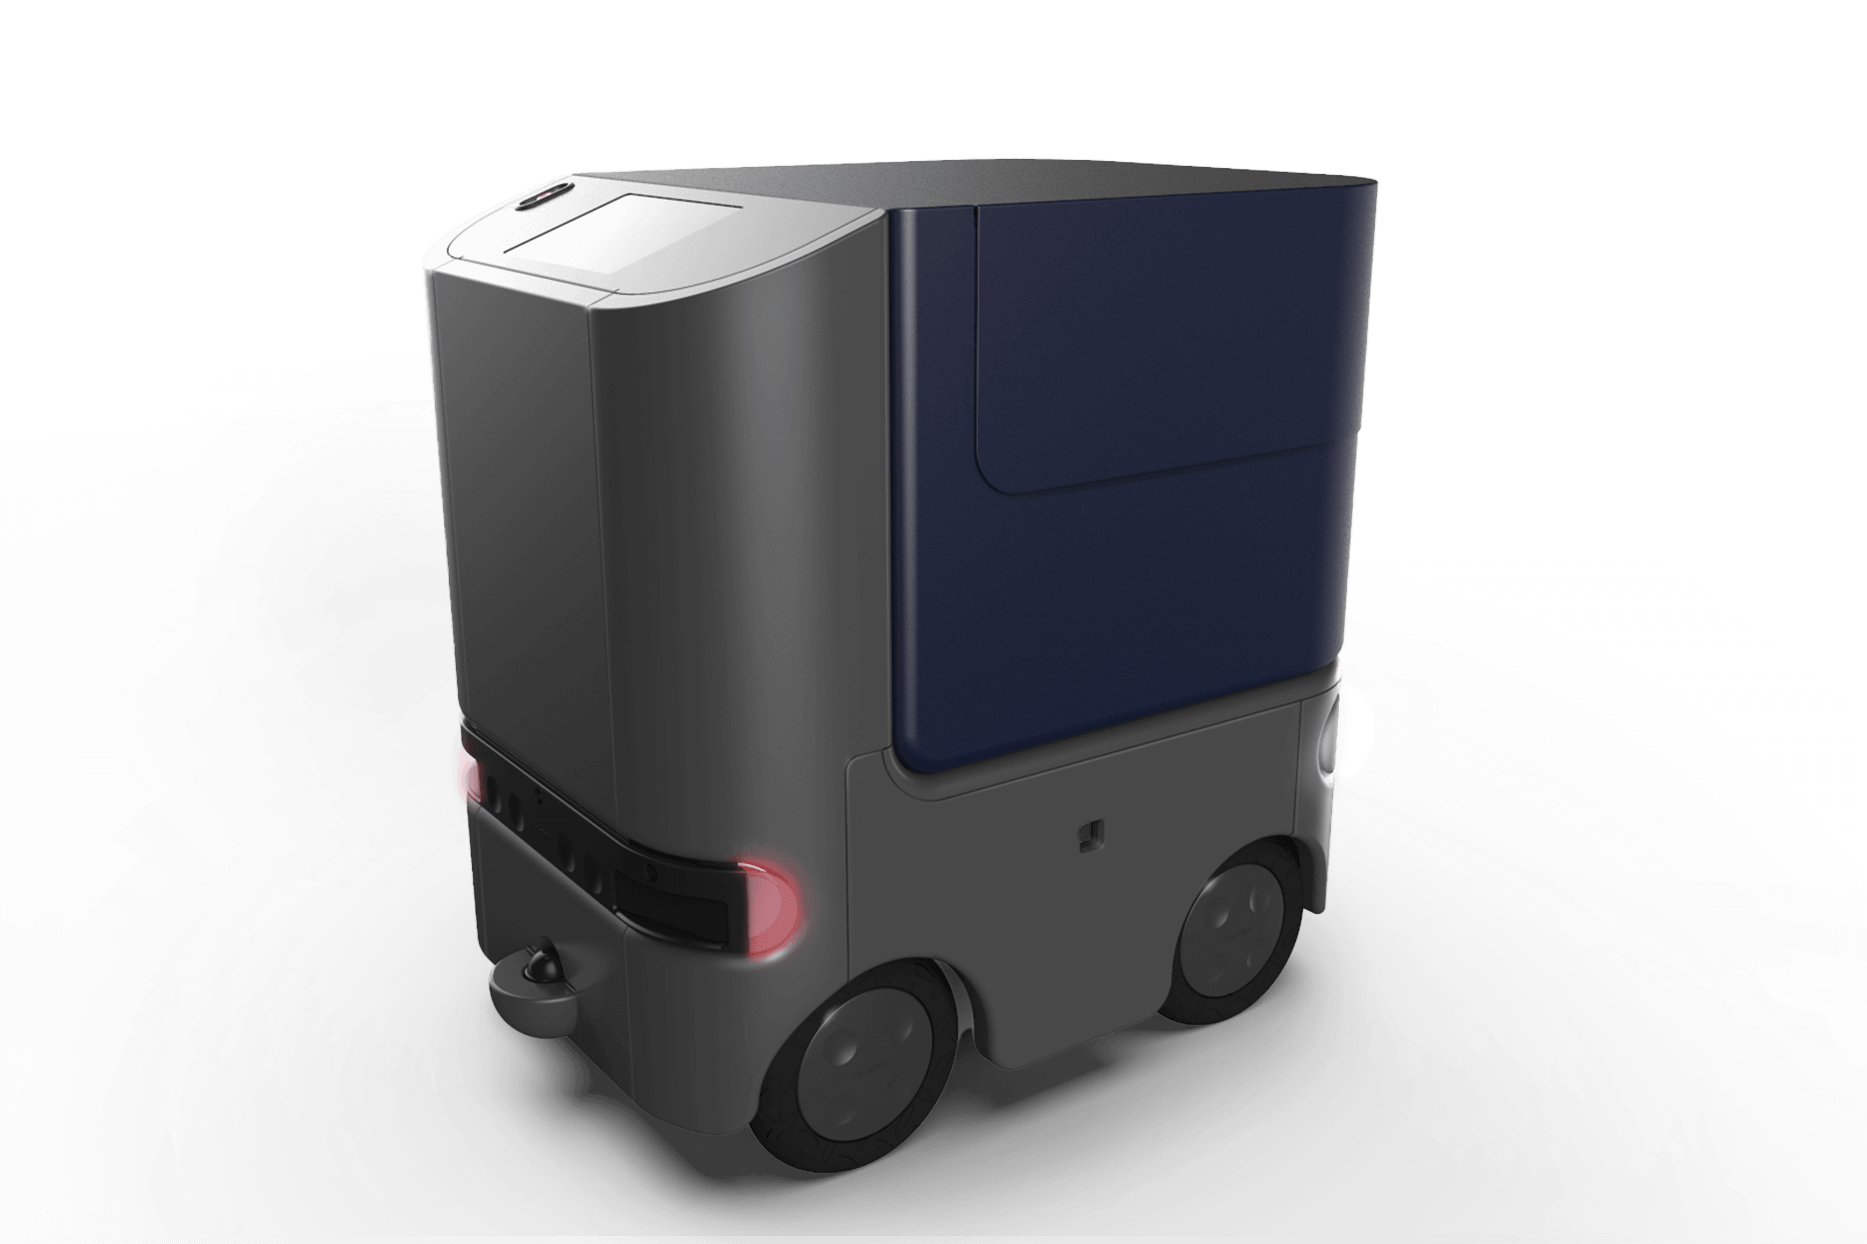
小型自動配送ロボットの使用事例
Mid-360を搭載した自動配送ロボットで低速・小型の自動配送ロボットとして、公道での100 kgの荷物を搬送する実験を行いました。